-
Какая схема сканирования LiDAR лучше: повторяющаяся или неповторяющаяся?
2022-08-16Этот LiDAR сканирует не только цель, но и консенсус
С момента появления на DARPA Grand Challenge в начале 2000-х механические LiDAR почти два десятилетия оставались основным стандартом для автономных автомобилей. В начале 2020 года на CES компания Livox представила первый гибридный твердотельный LiDAR — Livox Horizon. Помимо доступной цены в районе 1500 долларов, продукт предложил новую технологию для алгоритмов датчиков автономного вождения: неповторяющееся сканирование с вращающимися многоугольными зеркалами.
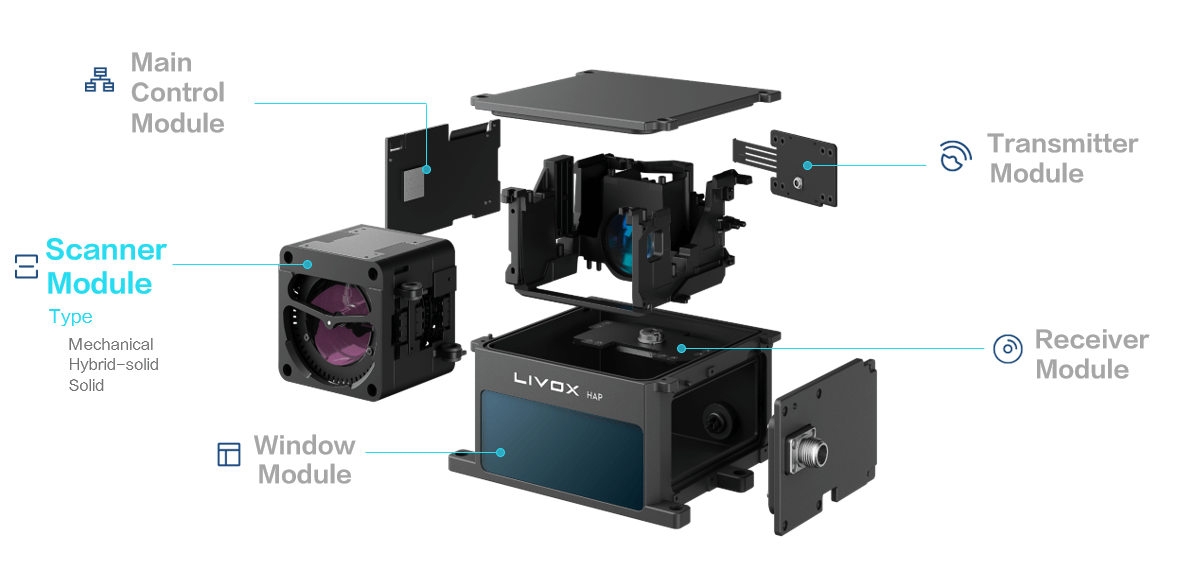 Сканирующее решение Livox Horizon с гибридными твердотельными вращающимися многоугольными зеркалами
Теоретически облака точек при неповторяющемся шаблоне сканирования формируются за счёт добавления двух–трёх вращающихся многоугольных зеркал на пути лазера и управления диапазоном и положением сканирования LiDAR в физическом пространстве с помощью преломления света. За годы работы Livox провела масштабные R&D и добилась заметных прорывов в моторных подшипниках, клеевых составах и производственных процессах, что позволило получить производительность, сопоставимую с высококлассными механическими LiDAR, при меньшем числе лазерных приёмопередатчиков. При этом решение способно концентрировать облака точек в ROI за счёт точного управления режимом вращения мотора, обеспечивая более сфокусированное восприятие. При неповторяющемся шаблоне сканирования разрешение облака точек LiDAR повышается по мере времени интеграции. Поэтому метод наложения нескольких кадров становится новым трендом в сенсорных алгоритмах благодаря возможности получать более плотные облака точек.

Симуляции облака точек Livox HAP
Несмотря на широкое внимание к Livox Horizon с момента его появления, в течение последних двух лет мы знали о сомнениях некоторых пользователей относительно использования LiDAR с неповторяющимся сканированием:
Работает ли неповторяющееся сканирование? Действительно ли оно эффективно?
Вскоре после выпуска Livox HAP мы связались с несколькими инженерами алгоритмов автономного вождения, которые использовали LiDAR Livox в течение последних двух лет. Благодаря их отзывам мы хотим показать отрасли разные взгляды реальных пользователей на эту технологию.
01.
"Впечатляющая предельная дальность."
Респондент: Mark
Должность: инженер алгоритмов SLAM
Профессиональный опыт: 3 года
Ранее Mark использовал механические LiDAR для разработки алгоритмов, связанных со SLAM. Два года назад его команда приобрела Livox Horizon, и новый метод сканирования заинтересовал его настолько, что он начал использовать это устройство.
«Поскольку я всегда работал с механическими LiDAR, сначала мне потребовалось немного времени, чтобы привыкнуть к нерепетитивному сканированию Livox Horizon. В начале, когда я тестировал его на алгоритмах извлечения краевых и поверхностных признаков, формы извлечённых признаков были нерегулярными. Затем я потратил один–два дня на простую корректировку параметров и стратегий и понял, что они фактически работают лучше, чем с механическими LiDAR. Кроме того, нерепетитивное сканирование позволяет строить карты с гораздо более плотными облаками точек», — добавил Марк. «Чем больше я узнаю о LiDAR Livox, тем больше понимаю, что у нерепетитивного сканирования очень высокий верхний предел, который при этом не ухудшает нижний. Самое важное — выполнить небольшую адаптацию в начале, и вы обнаружите, что работы на самом деле гораздо меньше, чем кажется».
Опыт Mark, вероятно, похож на опыт большинства инженеров LiDAR. В последние 10 лет на рынке были только механические LiDAR, поэтому сегодня для этой технологии доступно большое количество данных и открытых алгоритмов. Как новый участник, неповторяющееся сканирование, безусловно, должно пройти переходный период, прежде чем отрасль полностью его примет. Поэтому за последние два года Livox выпустила ряд открытых инструментов и алгоритмов (https://github.com/Livox-SDK), чтобы помочь новым пользователям быстрее адаптироваться к новому устройству и укрепить всю экосистему Livox.
В 2021 году мы создали устойчивую LiDAR-инерциальную одометрию под названием Lio-Livox. Благодаря этому новому продвинутому решению для LiDAR SLAM устройства Livox LiDAR могут обеспечивать высокоточную локализацию и картографирование в экстремальных сценариях. Пользователям достаточно настроить устройство в течение одного дня перед полевыми испытаниями.
Алгоритм Lio-Livox: работает в пробках, на шоссе и в тоннелях длиной 4 км
По сравнению с аналогичными алгоритмами Lio-Livox выделяется высокой устойчивостью, эффективностью, точностью и коротким циклом разработки. По мере поставок Livox HAP клиентам Livox обеспечила совместимость HAP с алгоритмом Lio-Livox, выпущенным в прошлом году (https://github.com/Livox-SDK/LIO-Livox), чтобы помочь пользователям быстрее интегрировать его с новым устройством.
02.
«Плотные облака точек означают, что неповторяющееся сканирование более чем справляется с задачей».
Респондент: York
Должность: инженер алгоритмов обнаружения
Профессиональный опыт: 4 года
До знакомства с LiDAR Livox York использовал 64-линейные механические LiDAR для обнаружения и классификации высокоскоростных объектов с помощью алгоритмов глубокого обучения.
«Возможно, я отличаюсь от других инженеров-алгоритмистов, но когда впервые увидел облака точек, сформированные LiDAR Livox, я понял, что он справится с задачей. Тогда нашу команду не слишком волновал вопрос доступности. Для меня главное было, чтобы облака точек LiDAR были достаточно плотными, — тогда можно было рассчитывать, что он будет работать». По мнению Йорка, обнаружение целей на основе глубокого обучения в основном зависит от данных и сетевых алгоритмов. Если нейросеть способна эффективно обучаться, она сможет освоить как повторяющиеся, так и нерепетитивные шаблоны сканирования. «Остальное зависит от накопленных данных», — сказал он. В качестве теста Йорк применил к Livox Horizon модель, обученную на 64-канальном механическом LiDAR. Он обнаружил, что LiDAR Livox мгновенно и эффективно распознаёт автомобили, пешеходов и другие объекты. Из любопытства Йорк связал модель, обученную на Livox Horizon, с Livox Tele-15, имеющим большую дальность обнаружения. Тест показал, что устройство способно точно обнаруживать автомобиль на расстоянии 300 м. Йорк добавил: «Позже я поделился результатом с командой, и все согласились, что шаблон облака точек — лишь небольшой фактор для алгоритмов. Алгоритмы обнаружения смогут работать с LiDAR, если частота точек или плотность облака точек достигла базового порога».
Применение алгоритмических моделей, обученных на 64-линейных механических LiDAR, к Livox Horizon
Ещё один вызов для неповторяющегося сканирования — размытие изображений. York сказал об этом: «Мы рассматриваем это как часть процесса. Для обнаружения объектов с набором данных nuScenes от 32-линейных механических датчиков и Waymo Open Dataset от 64-линейных датчиков мы обычно повышали точность за счёт наложения нескольких кадров облаков точек. Платой за такую плотность было более длительное размытие объекта — это обычная практика в отрасли. Кроме того, динамический объект создаёт более заметный след по сравнению со статичной сценой. Это фактически помогает отличать движущиеся объекты от неподвижных и определять движение объекта в данный момент».
Описанное выше наложение кадров облака точек работает по тому же принципу, что и интеграция при неповторяющемся сканировании: оно предназначено для захвата более подробной пространственной информации и получения более чётких изображений.
«По результатам наших испытаний Livox HAP мы обнаружили, что при распознавании высокоскоростных объектов устройство создаёт остаточное изображение длиной менее 2 м. В низкоскоростном сценарии размытие было менее 0,5 м. Такая небольшая разница существенно не влияет на точность обнаружения системы», — добавил York.
Размытие в высоко- и низкоскоростных сценариях
В последнее время Xpeng запускает множество улучшенных функций, таких как NGP и усовершенствованные ACC/LCC-L, что показывает: LiDAR с неповторяющимся сканированием могут поддерживать продвинутые алгоритмы обнаружения для автономного вождения. Для пользователей HAP Livox выпустила открытый алгоритм Livox_Detection V2 (https://github.com/Livox-SDK/livox_detection). Алгоритм доступен на Github и совместим с HAP и всеми другими сериями продуктов Livox.
Успешная интеграция алгоритмов SLAM и обнаружения целей с Livox HAP
Пользователи могут переносить другие распространённые алгоритмы 3D-обнаружения, такие как SECOND, PointPillars и SA-SSD, и обучать их напрямую на наборах данных, полученных HAP, с почти идентичными результатами. Пользователи Horizon могут даже переносить данные, ранее собранные старым устройством, и напрямую использовать их на HAP. С технологическими изменениями меняются и привычки пользователей, а по мере развития LiDAR в будущем будут появляться новые формы облаков точек. Livox считает, что в таких условиях экосистема на основе открытых алгоритмов сделает переходы менее болезненными и более удобными для пользователей. Помимо того, что мы делаем LiDAR более доступными и недорогими благодаря преимуществам проектирования продуктов и цепочки поставок, мы продолжим развивать алгоритмы, которые помогают пользователям проще и быстрее использовать новые технологии. Livox также надеется увидеть больше инженеров, таких как Mark и York, которые вместе продвигают межотраслевое применение гибридных твердотельных LiDAR.
НажмитеHereчтобы перейти на официальную страницу Livox на Github, где можно узнать о новейших открытых алгоритмах Livox и скачать их.