Витрина Livox
Мобильное 3D-картографирование — пакет алгоритмов лидарной одометрии и картографирования от HKU
2019/07/01Чтобы показать огромный потенциал лидаров Livox в мобильном 3D-картографировании, лаборатория мехатронных и робототехнических систем MaRS Гонконгского университета разработала алгоритм лидарной одометрии и картографирования LOAM специально для лидаров Livox.http://web.hku.hk/~fuzhang) в Университете Гонконга (HKU) разработала алгоритм LiDAR-одометрии и картирования (LOAM) специально для LiDAR Livox — LOAM-Livox. Алгоритмы LOAM имеют открытый исходный код и доступны бесплатно для разработчиков и клиентов (https://github.com/hku-mars/loam_livox ).
LOAM-Livox — устойчивый пакет алгоритмов одометрии и картирования в реальном времени с малым дрейфом для LiDAR Livox — недорогих и высокопроизводительных LiDAR, рассчитанных на массовое промышленное применение. Пакет решает многие ключевые задачи, с которыми сталкиваются исследователи и разработчики при эффективном использовании LiDAR для крупномасштабного мобильного картирования в реальном времени: извлечение и выбор признаков при очень ограниченном FOV, устойчивое отбрасывание выбросов, фильтрация движущихся объектов и компенсация искажений движения. Лаборатория HKU MaRS использует Ceres-Solver для сопоставления сканов, чтобы избежать сложного вывода дифференциальной геометрии. Код хорошо структурирован и оптимизирован для читаемости и расширяемости.
Рисунок 1. 3D-карта культурного центра Chong Yuet Ming в Университете Гонконга.

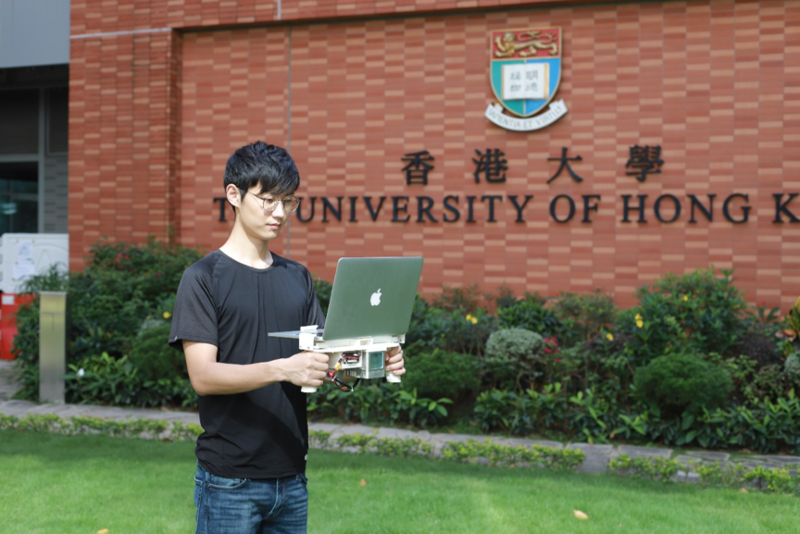
На рисунке 2 показаны компоненты системы: MacBook с процессором i7, один модуль Livox Mid-40 и аккумулятор для питания LiDAR. Все компоненты закреплены на напечатанной на 3D-принтере конструкции, которую можно держать в руках. Данные собирает человек, переносящий эту систему во время движения по окружающей среде.
Рисунок 2. Портативная система LiDAR-картирования.
Алгоритм LOAM, разработанный лабораторией HKU MaRS, использует только один модуль Mid-40. Другие датчики, такие как IMU, GPS или камеры, не применяются. Алгоритмы рассчитывают позы LiDAR в реальном времени (то есть одометрию), сопоставляя два последовательных скана с компенсацией внутрикадровых искажений движения. Все точки регистрируются в одной глобальной системе координат с рассчитанными позами LiDAR (то есть выполняется картирование). Для повышения надёжности и практичности решения были решены многие ключевые задачи, включая извлечение и выбор признаков при очень ограниченном FOV, отбрасывание выбросов и фильтрацию движущихся объектов. На MacBook с i7 алгоритмы одометрии и картирования работают в реальном времени на частоте 20 Гц, что подходит для робототехнической навигации.
Рисунки 3, 4, 5. Крупномасштабная одометрия и картирование в реальном времени главного кампуса Гонконгского университета науки и технологий (HKUST).
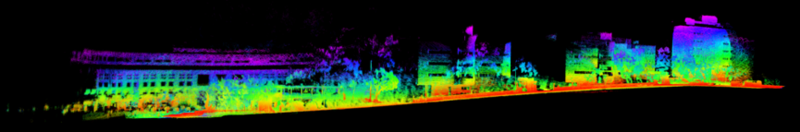

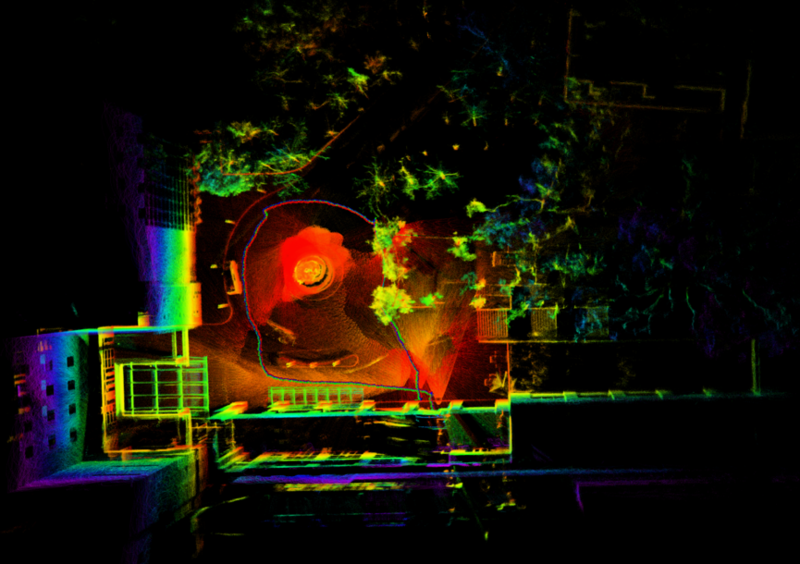
С помощью одного модуля Mid-40 и компьютера лаборатория MaRS закартировала главный кампус HKUST с надёжной точностью. Как видно на рисунках выше, даже мелкие детали легко различимы. Благодаря одному Livox Mid-40 и разработанным алгоритмам крупномасштабное мобильное картирование стало намного доступнее и проще в реализации.
Рисунок 6. Модуль Mid-40 и базовые характеристики.
|
| |
|---|---|
| Длина волны лазера | 905 нм |
| Безопасность при работе с лазером | Класс 1 (IEC60825-1) |
| Дальность обнаружения (при фоне 100 клк) | 90 м при отражательной способности 10% 130 м при отражательной способности 20% 260 м при отражательной способности 80% |
| Точность расстояния (1σ при 20 м) | 2 см |
| Угловая точность | < 0.1° |
| FOV | Круговое 38,4° |
| Скорость данных | 100 тыс. точек/с |
| Типовая мощность | 10 W |
| Вес | Approx. 710 g |
| Габариты: | 88×69×76 mm |
| РАБОЧАЯ ТЕМПЕРАТУРА: | от -20˚C до 65˚C (от -4˚F до 149˚F) |

Благодарности
Лаборатория мехатронных и робототехнических систем (MaRS) входит в состав кафедры машиностроения Университета Гонконга (HKU). Текущие исследования лаборатории MaRS сосредоточены на оценке и картировании на основе LiDAR, проектировании, управлении и навигации беспилотных летательных аппаратов (UAV). Мы благодарим доктора Фу Чжана и его студента Цзяруна Линя из лаборатории Mechatronic and Robotic Systems (MaRS) за предоставленные изображения LiDAR-картирования и дополнительные материалы.