Витрина.
LOAM-Livox упрощает лидар, сокращая цикл разработки алгоритма
2020/06/08Демонстрация фактического эффекта Livox Horizon доказывает целесообразность применения его неповторяющегося сканирования данных облака точек к существующим высокопроизводительным алгоритмам. Снижение затрат намного превышает неизбежные затраты на замену алгоритмов.
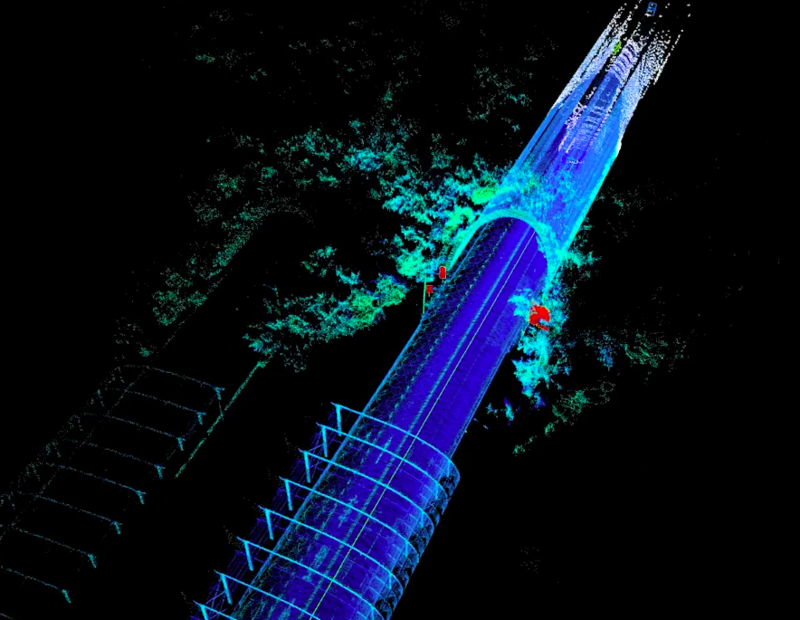
В начале этого года Livox выпустила флагманский продукт Horizon — LiDAR, подходящий для автономного вождения. При цене $1499 Livox Horizon делает высокопроизводительные LiDAR более доступными. С момента запуска клиенты из разных отраслей тестировали и покупали этот продукт. Livox Horizon отличается от механических LiDAR и требует адаптации при использовании. В этом документе представлены некоторые open-source алгоритмы и сценарии применения Livox Horizon.
Демонстрация алгоритма Horizon loam_livox
Традиционные механические LiDAR используют повторяющийся шаблон сканирования лазерными лучами. В результате облака точек между соседними кадрами хорошо повторяются. Поэтому ICP, NDT и другие распространённые алгоритмы можно применять для сопоставления облаков точек, получения данных лазерной одометрии, а затем выполнения оценки движения и 3D-картирования.
Для LiDAR с нерепетитивным шаблоном сканирования положения лазерных лучей постоянно меняются, из-за чего форма облака точек, собираемого в каждом кадре, заметно различается. Поэтому облака точек нельзя точно сопоставлять в режиме point-to-point (P2P). Вместо этого их можно напрямую сопоставлять в режиме Scan to Map. Например,LOAM-Livoxполучает положение и ориентацию каждого кадра облака точек в мировой системе координат, чтобы оценить положение и ориентацию LiDAR.
Livox Horizon может выводить около24 000 точек за 0,1 секунды, чего достаточно для получения богатой 3D-информации в диапазоне поля зрения (FOV) 81,7° × 25,1°. Он может сопоставлять облака точек между кадрами для оценки положения и ориентации, обеспечивая ряд функций, таких каклазерная одометрия, оценка собственного движения и 3D-картографирование. The алгоритм с открытым исходным кодомLivox-Horizon-LOAM is usedв качестве примера, чтобы объяснить, как один LiDAR Livox Horizon и LOAM[1]алгоритм совместно реализуют лазерный SLAM.
Аппаратная конфигурация:Мобильная платформа × 1 и LiDAR Horizon × 1
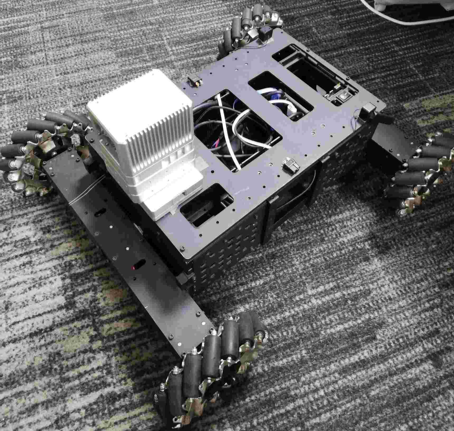
Программная среда::Ubuntu 16.04, ROS Kinetic, PCL 1.7, Ceres 1.13.0, Eigen 3.3.7 или OpenCV 3.3.1
Описание алгоритма:
01 Извлечение признаков облака точек
Этот алгоритм извлекает точки краевых признаков и точки плоских признаков из однокадровых облаков точек Livox Horizon, которые соответствуют данным облака точек за период 0,1 секунды. Затем алгоритм регистрирует облака точек в режимах точка-линия и точка-плоскость, чтобыуменьшить объём данных однокадрового облака точек, генерируемого Livox Horizon. Thisпомогает ускорить вычисления, снизить негативное влияние неповторяющегося шаблона сканирования на картографирование облака точек иповысить точность и стабильность картографирования.
Livox Horizon — это шестилучевой LiDAR, который выводит облака точек на основе фиксированных номеров линий в хронологическом порядке, как показано в видео 1. Такой метод сканирования упрощает извлечение признаков облака точек.

Схема сканирования облака точек Livox Horizon за 0,1 секунды (10 Гц)
Livox Horizon позволяет легко получать информацию о каждом элементе данных облака точек, например номер линии и временную метку. На рисунке 1 показан пользовательский формат сообщения для драйвера Livox ROS.

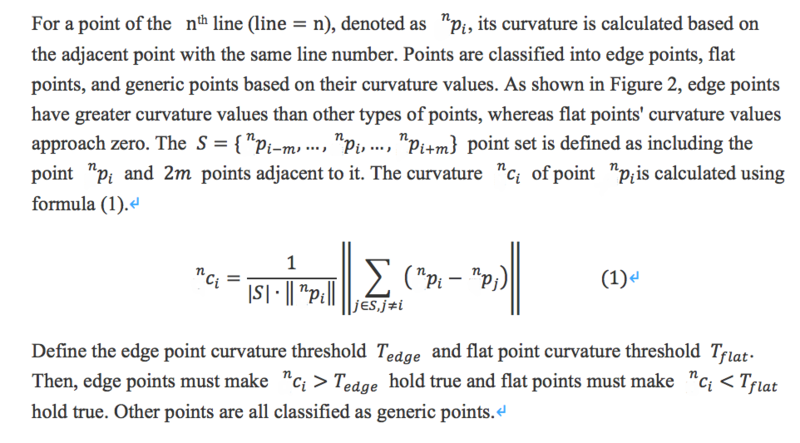
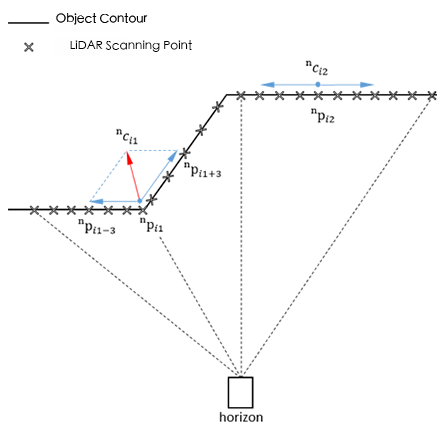
Image 2 Расчёт кривизны
На рисунке 3 показаны признаки облака точек, извлечённые Livox Horizon. Обычные точки обозначены белым, краевые — красным, плоские — зелёным.

Рисунок 3. Признаки облака точек, извлечённые Livox Horizon
02 Картирование облака точек и коррекция положения и ориентации
После того как Livox Horizon корректирует ошибку сопоставления между двумя кадрами облаков точек, он регистрирует точки облака, чтобы получить оценку состояния движения радара. После коррекции положения и ориентации каждого кадра облака точек в глобальной системе координат карты Livox Horizon выводит информацию лазерной одометрии в реальном времени и строит качественную 3D-карту облака точек сцены. Метод реализации такой же, как у LOAM[1]. Видео 2 показывает итоговый эффект.
Более глубокое изучение
Демонстрация фактического эффекта Livox Horizon доказывает целесообразность применения его неповторяющегося сканирования данных облака точек к существующим высокопроизводительным алгоритмам. Снижение затрат намного превышает неизбежные затраты на замену алгоритмов.Из этой демонстрации, а также из успешных историй клиентов Livox легко сделать вывод, что перенос алгоритмов с механического вращающегося LiDAR на Livox Horizon вовсе не является сложным.
С технической точки зрения информация о соседстве точек в облаке, используемая традиционными алгоритмами, также применима к облакам точек Livox Horizon; их можно адаптировать к существующим алгоритмам простой настройкой параметров конкретных алгоритмов. Алгоритмы глубокого обучения, применяемые с традиционными радарами, также применимы к Livox Horizon после выполнения процессов сбора данных, разметки и обучения.
Пример в видео 3 показывает, как выполнять локализацию и картирование данных IMU в Livox Horizon. Это повышает точность локализации Livox Horizon и расширяет возможности применения облаков точек в сложных сценах, таких как городские дороги, эстакады и тоннели. После интеграции с глубоким обучением Livox Horizon может обнаруживать и отслеживать транспортные средства, появляющиеся в каждом кадре облака точек, повышая ситуационную осведомлённость LiDAR. Благодаря улучшенному восприятию Livox Horizon является идеальным продуктом для автономного вождения и смежных областей.
Ref.
[1] loam_livox: https://github.com/hku-mars/loam_livox
[2] livox_horizon_loam: https://github.com/Livox-SDK/livox_horizon_loam