Витрина.
Онлайн-класс Livox | Оптимизация цвета карты на основе высокоточного измерения отражательной способности
2022-5-17Оптимизация цветов карты облака точек лидара
Недавнод-р Wang Yusheng из исследовательской команды VaST Уханьского университетаподелился работой команды по использованию LiDAR Livox для создания карт в сценариях рельсового транспорта и оптимизации цветов карт облаков точек на основе высокоточного измерения отражательной способности, чтобы помочь в построении семантических карт рельсового транспорта.
Измеренные сценарии и карты облаков точек
Проектная команда планировала строить карты крупных железнодорожных сред с помощью собственных SLAM-алгоритмов в сочетании с автоматическим извлечением опор ЛЭП, железнодорожных путей и сигналов, чтобы создавать семантические карты железнодорожной среды. В реальных сценариях некоторые признаки могут быть пропущены или извлечены неверноinв процессе автоматического извлечения, например железнодорожный сигнал может быть ошибочно распознан как опора ЛЭП. В результате пользователям приходится вручную проверять реконструированную карту облака точек, что неудобно и занимает много времени. Кроме того, поскольку железнодорожные пути обычно имеют большую протяжённость и генерируют большие объёмы данных облака точек, качественная визуализация облака точек крайне важна для эффективной и точной ручной проверки.
Для проверки метода редактирования карты облака точек проектная команда выбрала зону обслуживания грузовых поездов как площадку для построения семантической карты и ручной проверки. Сцена была реконструирована с помощью нескольких LiDAR Livox и собственных алгоритмов Rail-SLAM, которые также автоматически сформировали семантическую карту.
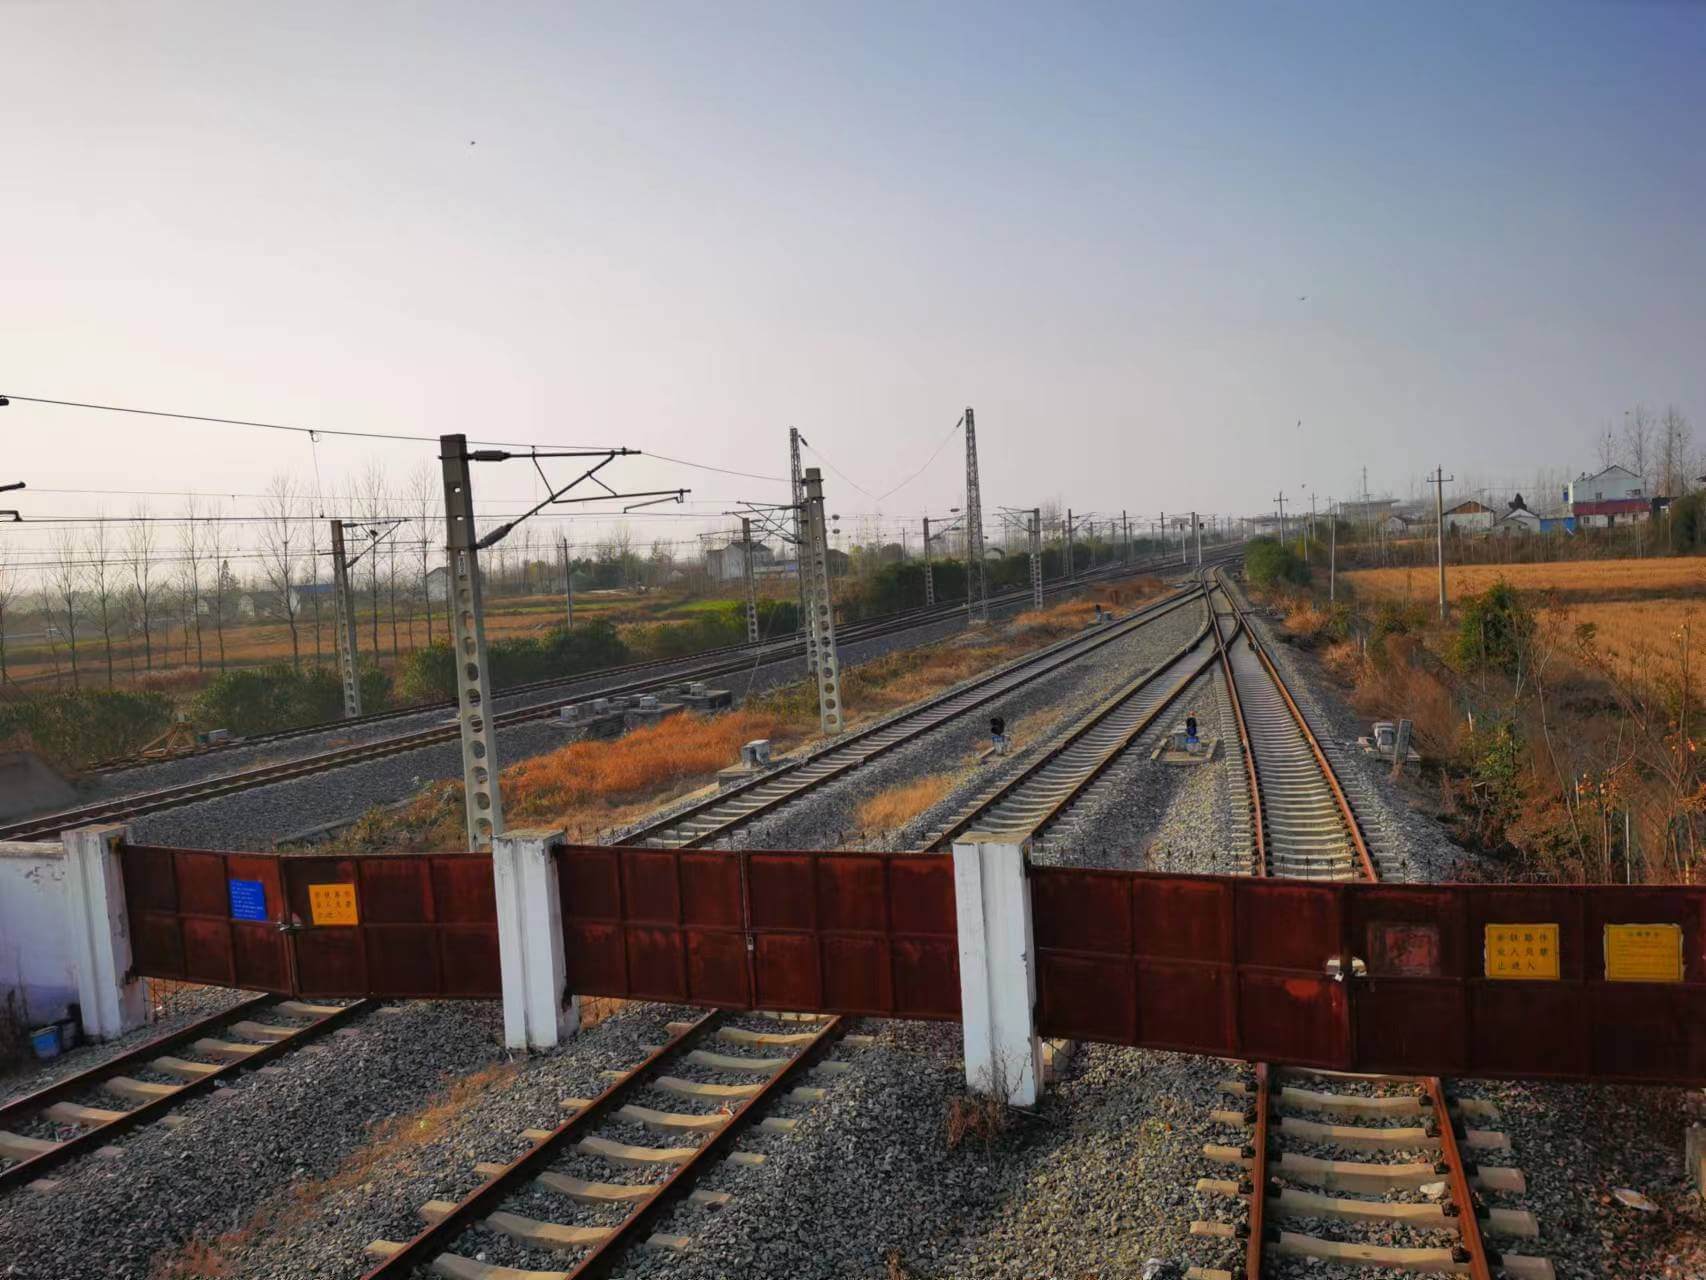
Изображение 1. Измеренная станция технического обслуживания грузовой железной дороги
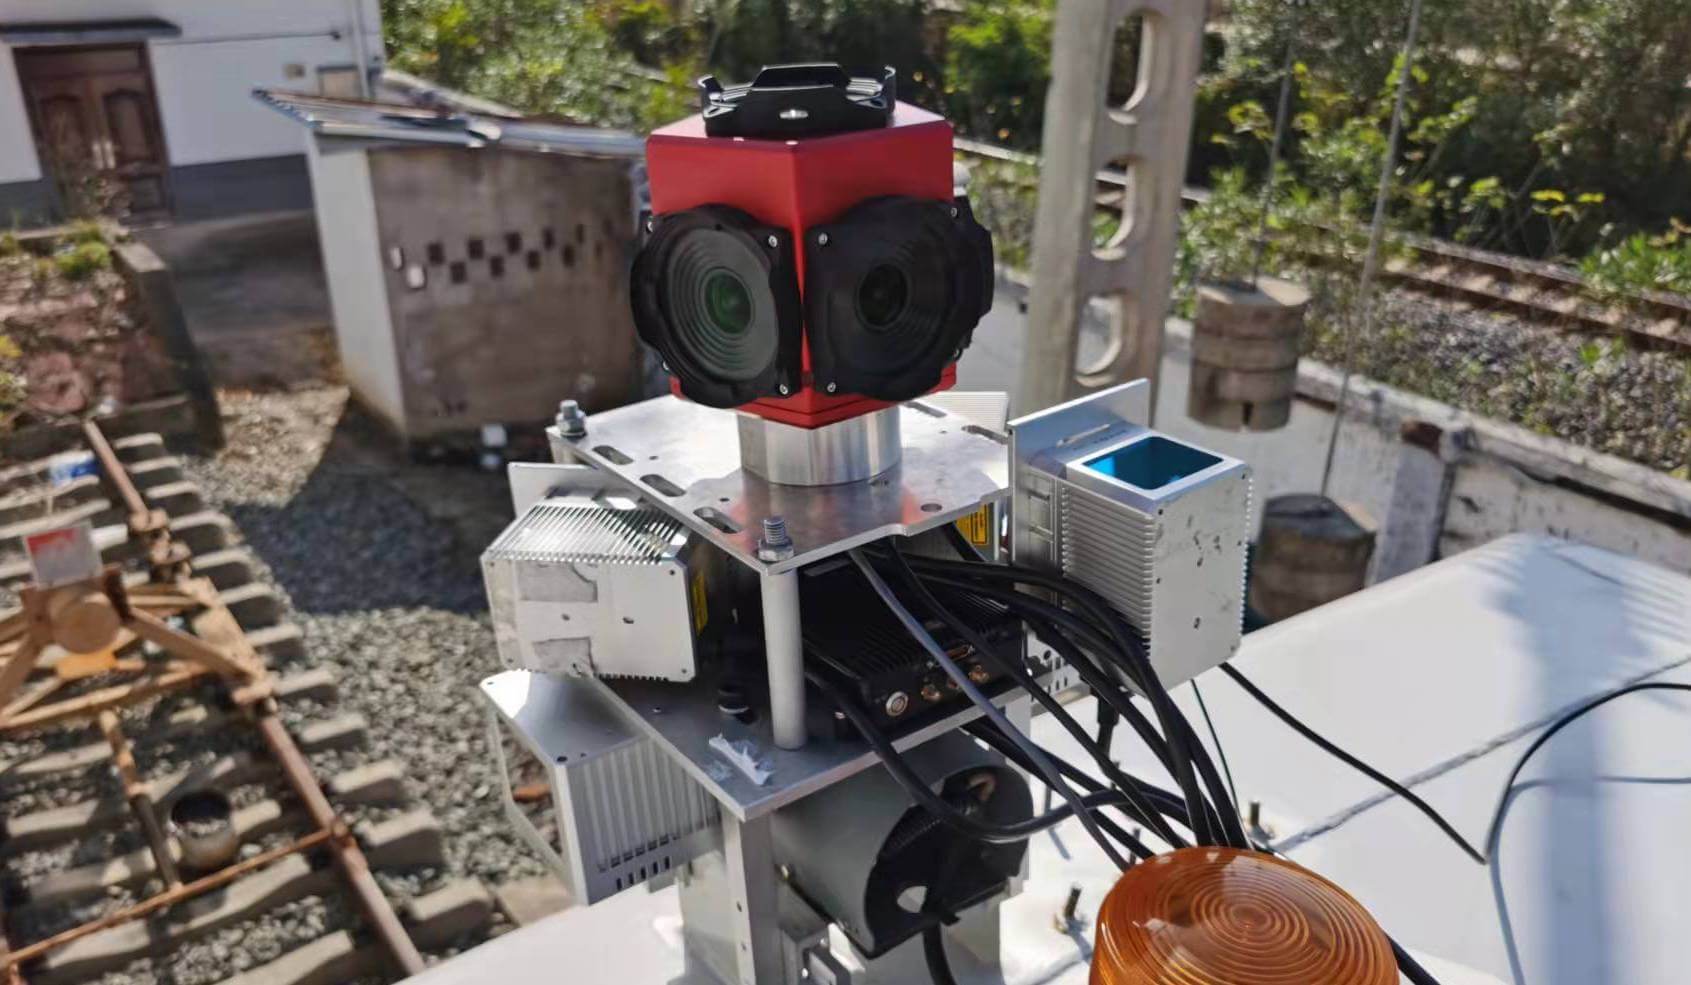
Изображение 2. Конфигурация из семи LiDAR на сервисном железнодорожном транспортном средстве, разработанном командой проекта (5 Livox Horizonи2 Livox Tele-15)
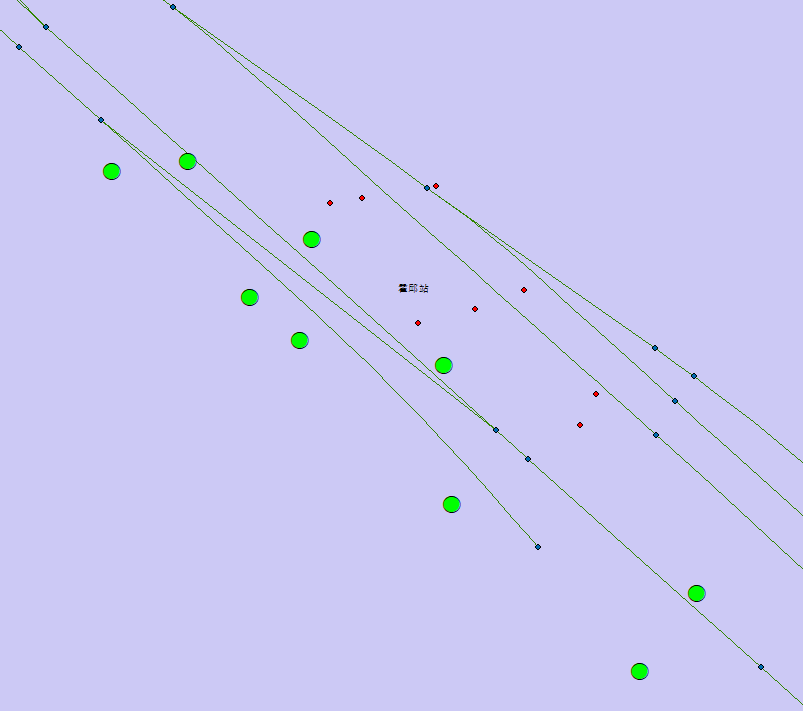
Изображение 3. Семантическая карта, созданная собственными алгоритмами: зелёные линии — осевые линии железнодорожных путей, крупные зелёные точки — опоры линий электропередачи, мелкие точки — путевые сигналы.
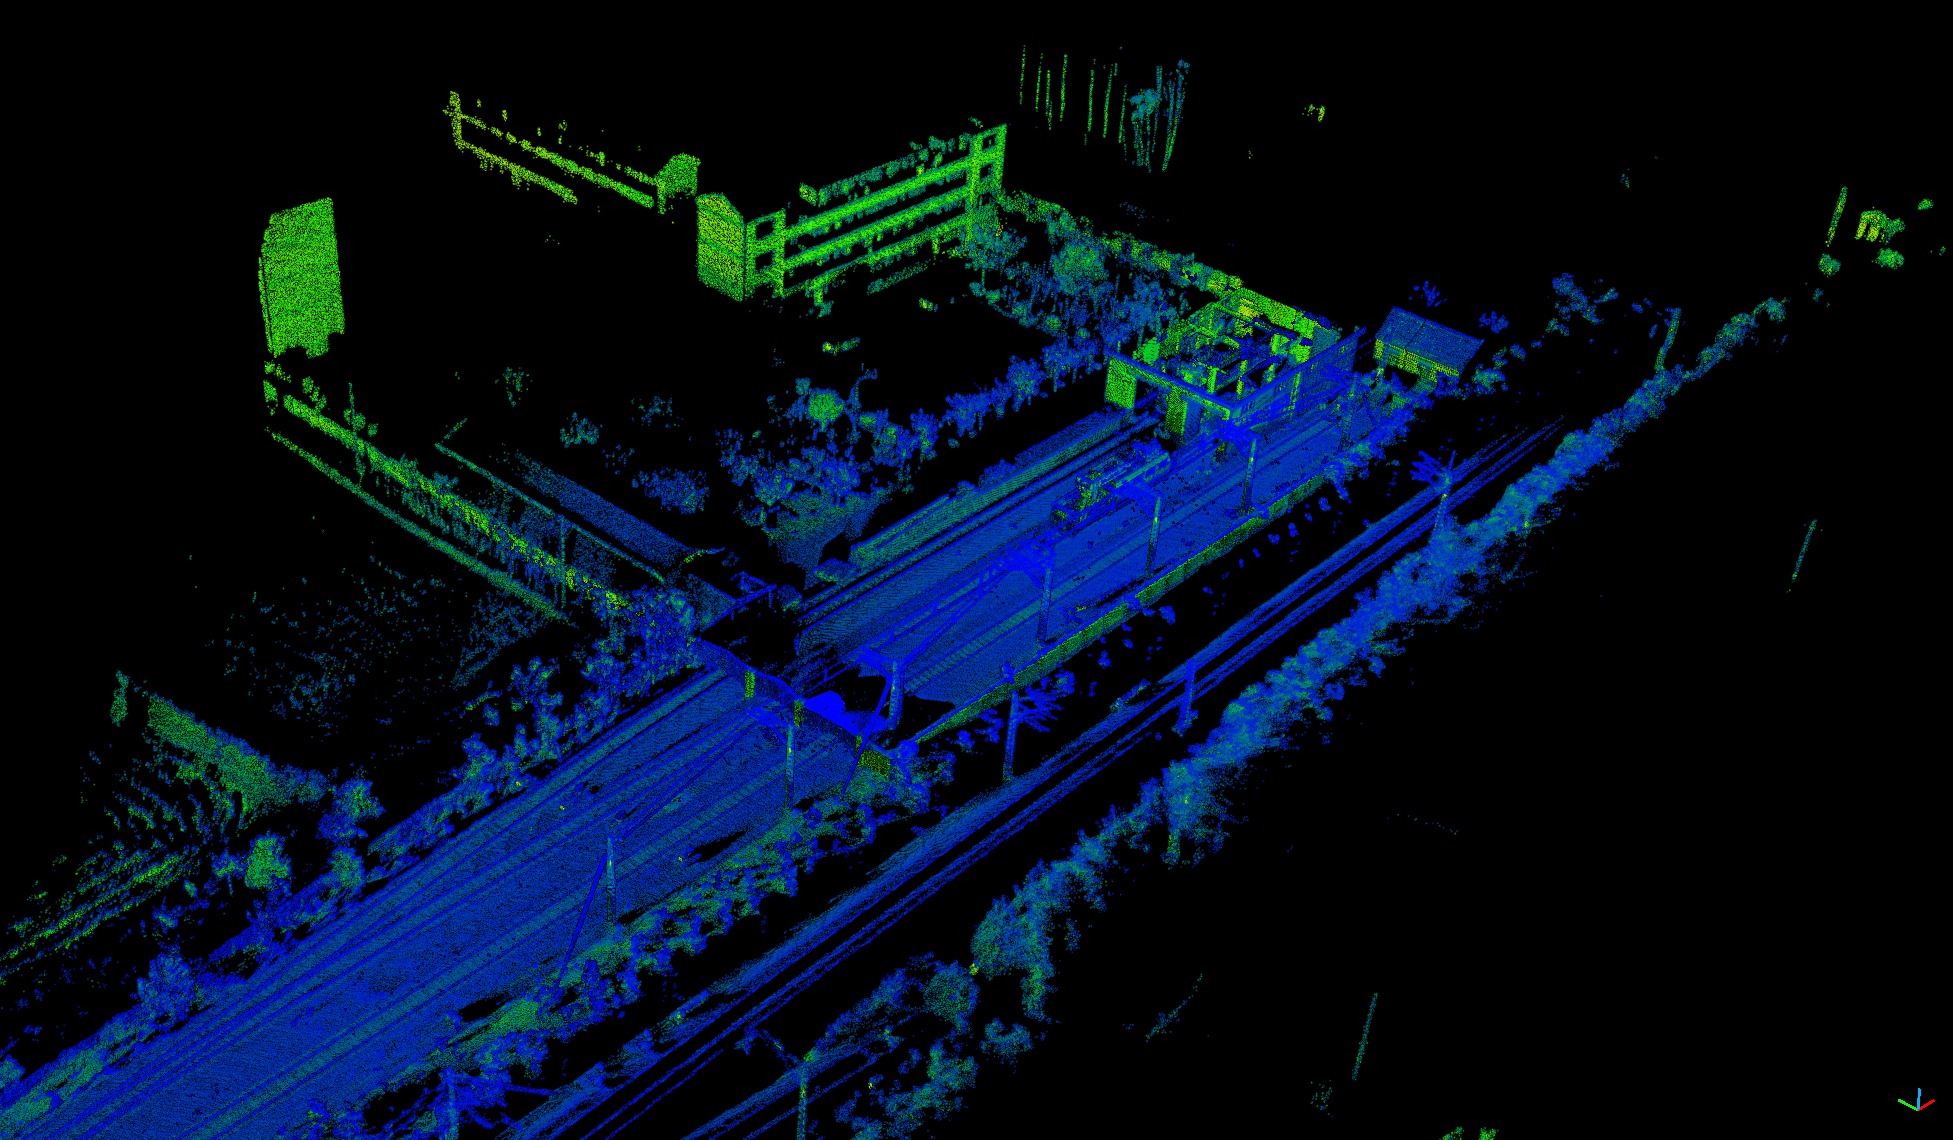
Image 4.1 Вывод Livox Viewer в разрешении по умолчанию
Результат показал, что рельсы, шпалы и другие объекты хорошо различимы благодаря выводу данных на основе их исходной отражательной способности и высокой точности разрешения LiDAR Livox.
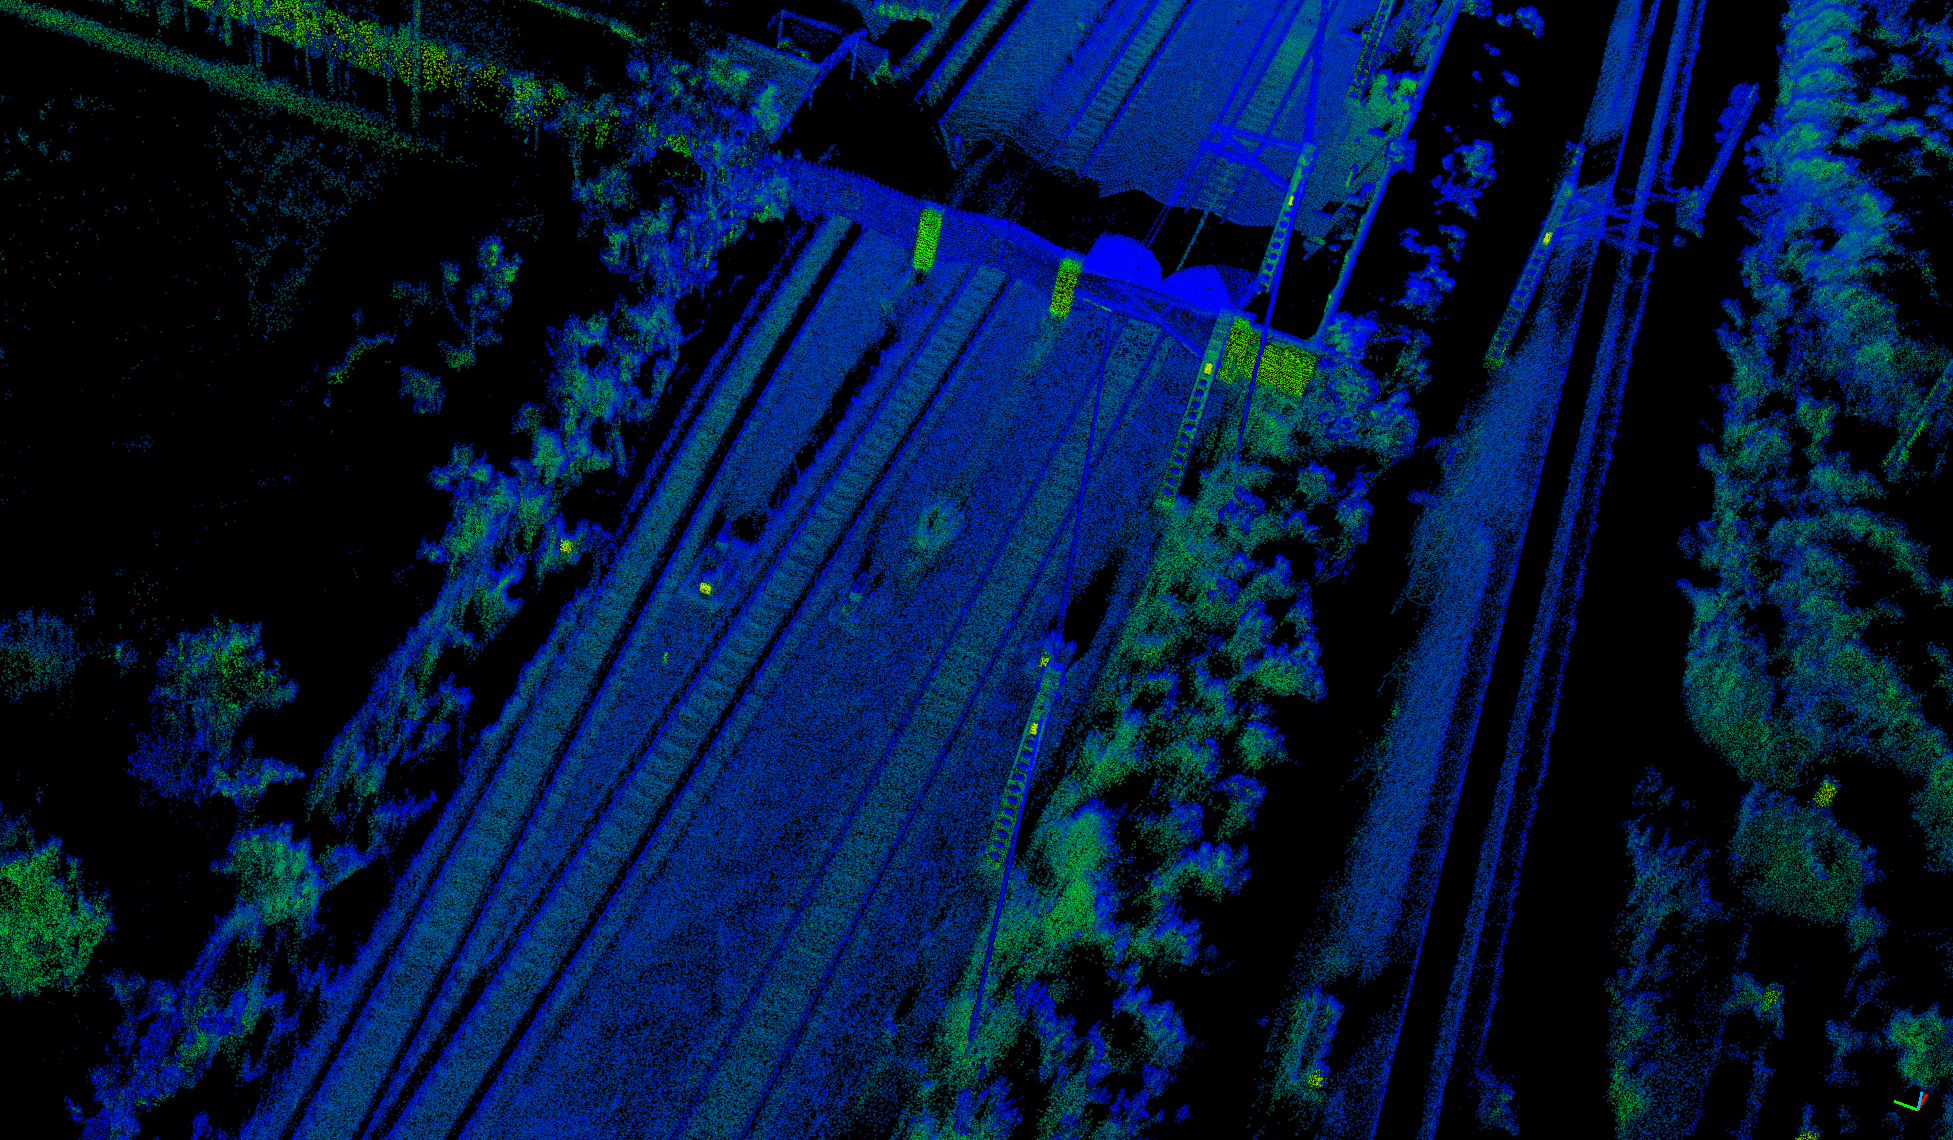
Изображение 4.2. Детализированное изображение (нижняя левая часть изображения 4.1)
Как видно на изображении 4.2, цементные материалы, такие как здания и опоры ЛЭП, отображаются зелёным цветом; стальные объекты, такие как железнодорожные пути и линии электропередачи, отображаются синим.
Видео 1. Картографирование железнодорожного пути с помощью Rail-SLAM
Чтобы избежать ложных срабатываний при обнаружении объектов из похожих материалов из-за неочевидных изменений цвета и схожей отражательной способности, команда проекта дополнительно оптимизировала карты облаков точек с помощью редактора.
Метод оптимизации
Необходимое ПО: CloudCompare (для Windows или Ubuntu)
Сначала импортируйте построенную карту в CloudCompare; затем выберите «Display by Reflection Intensity» и отобразите карту в режиме «High Contrast». В зависимости от качества отображения можно использовать шейдер или настроить размер точек в соответствии с плотностью облака точек. Затем сохраните оптимизированную карту облака точек.
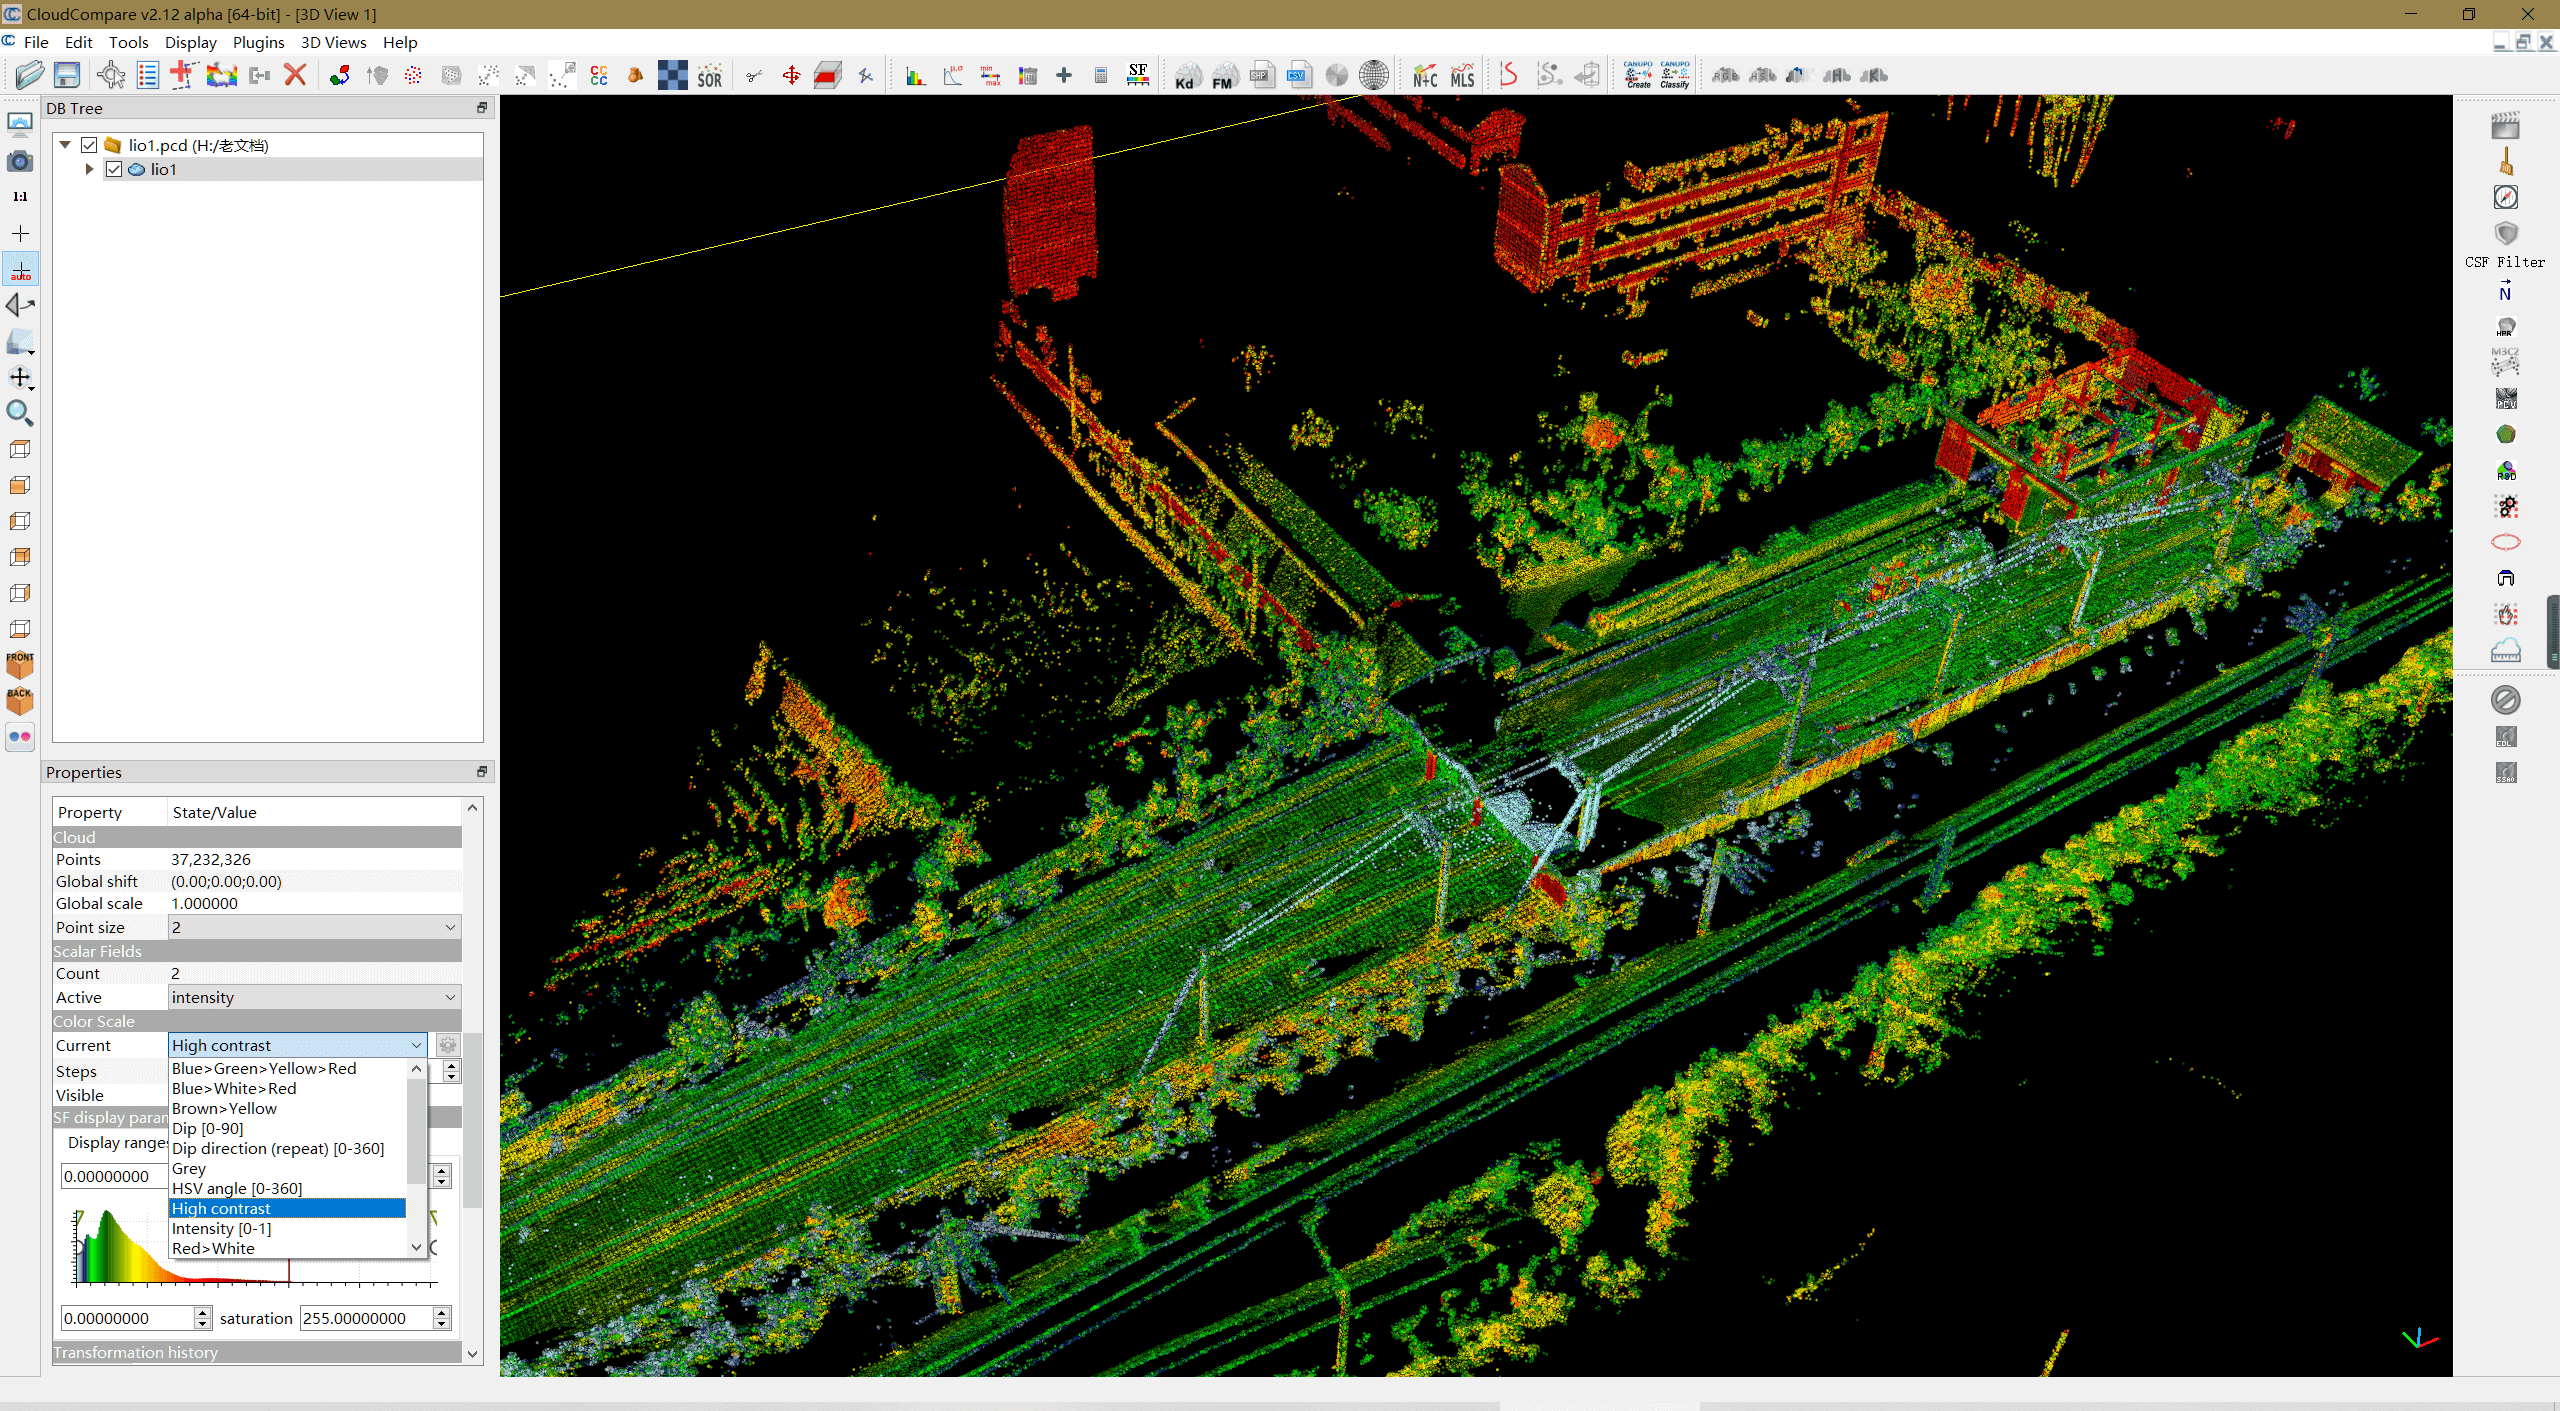
Изображение 5. Интерфейс настройки
Благодаря высокоточным алгоритмам, разработанным для проекта, и плотным облакам точек Livox на изображениях ниже видно, что даже при движении поезда на высокой скорости до 70 км/ч можно легко различить мелкие объекты, такие как отверстия на опорах, железнодорожные сигналы и стыки.
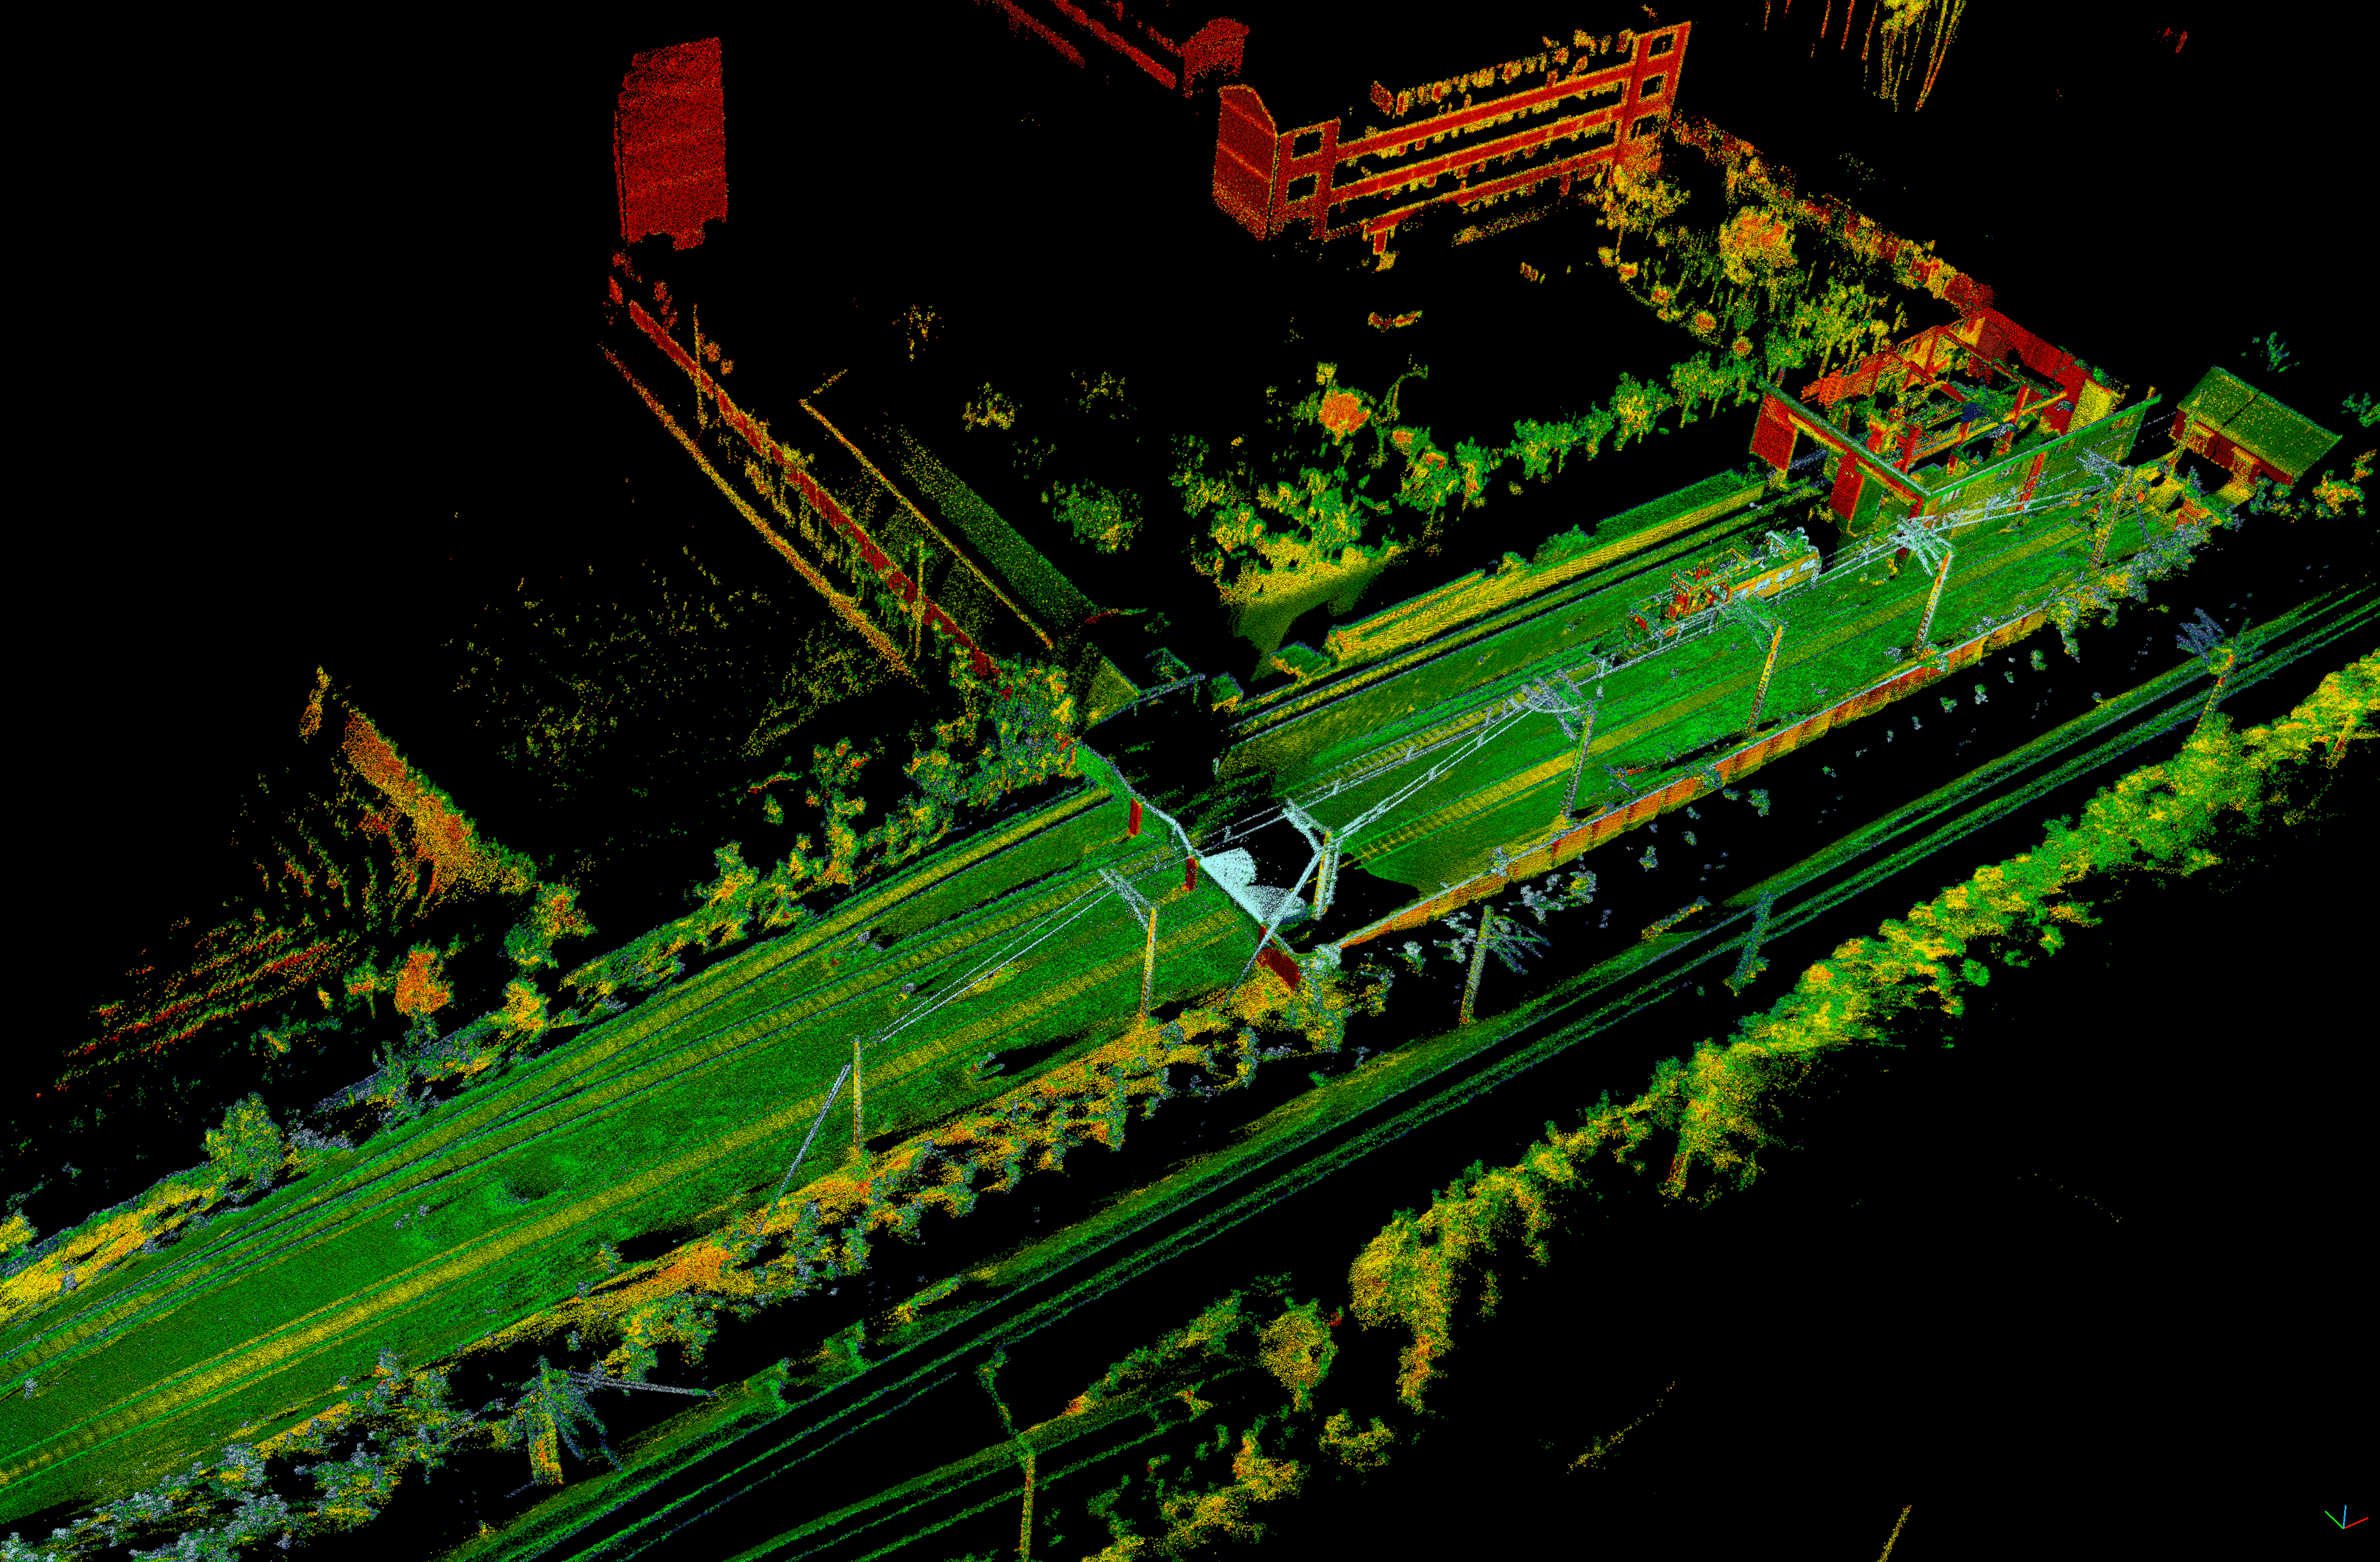
Изображение 6.1. Оптимизированная карта облака точек
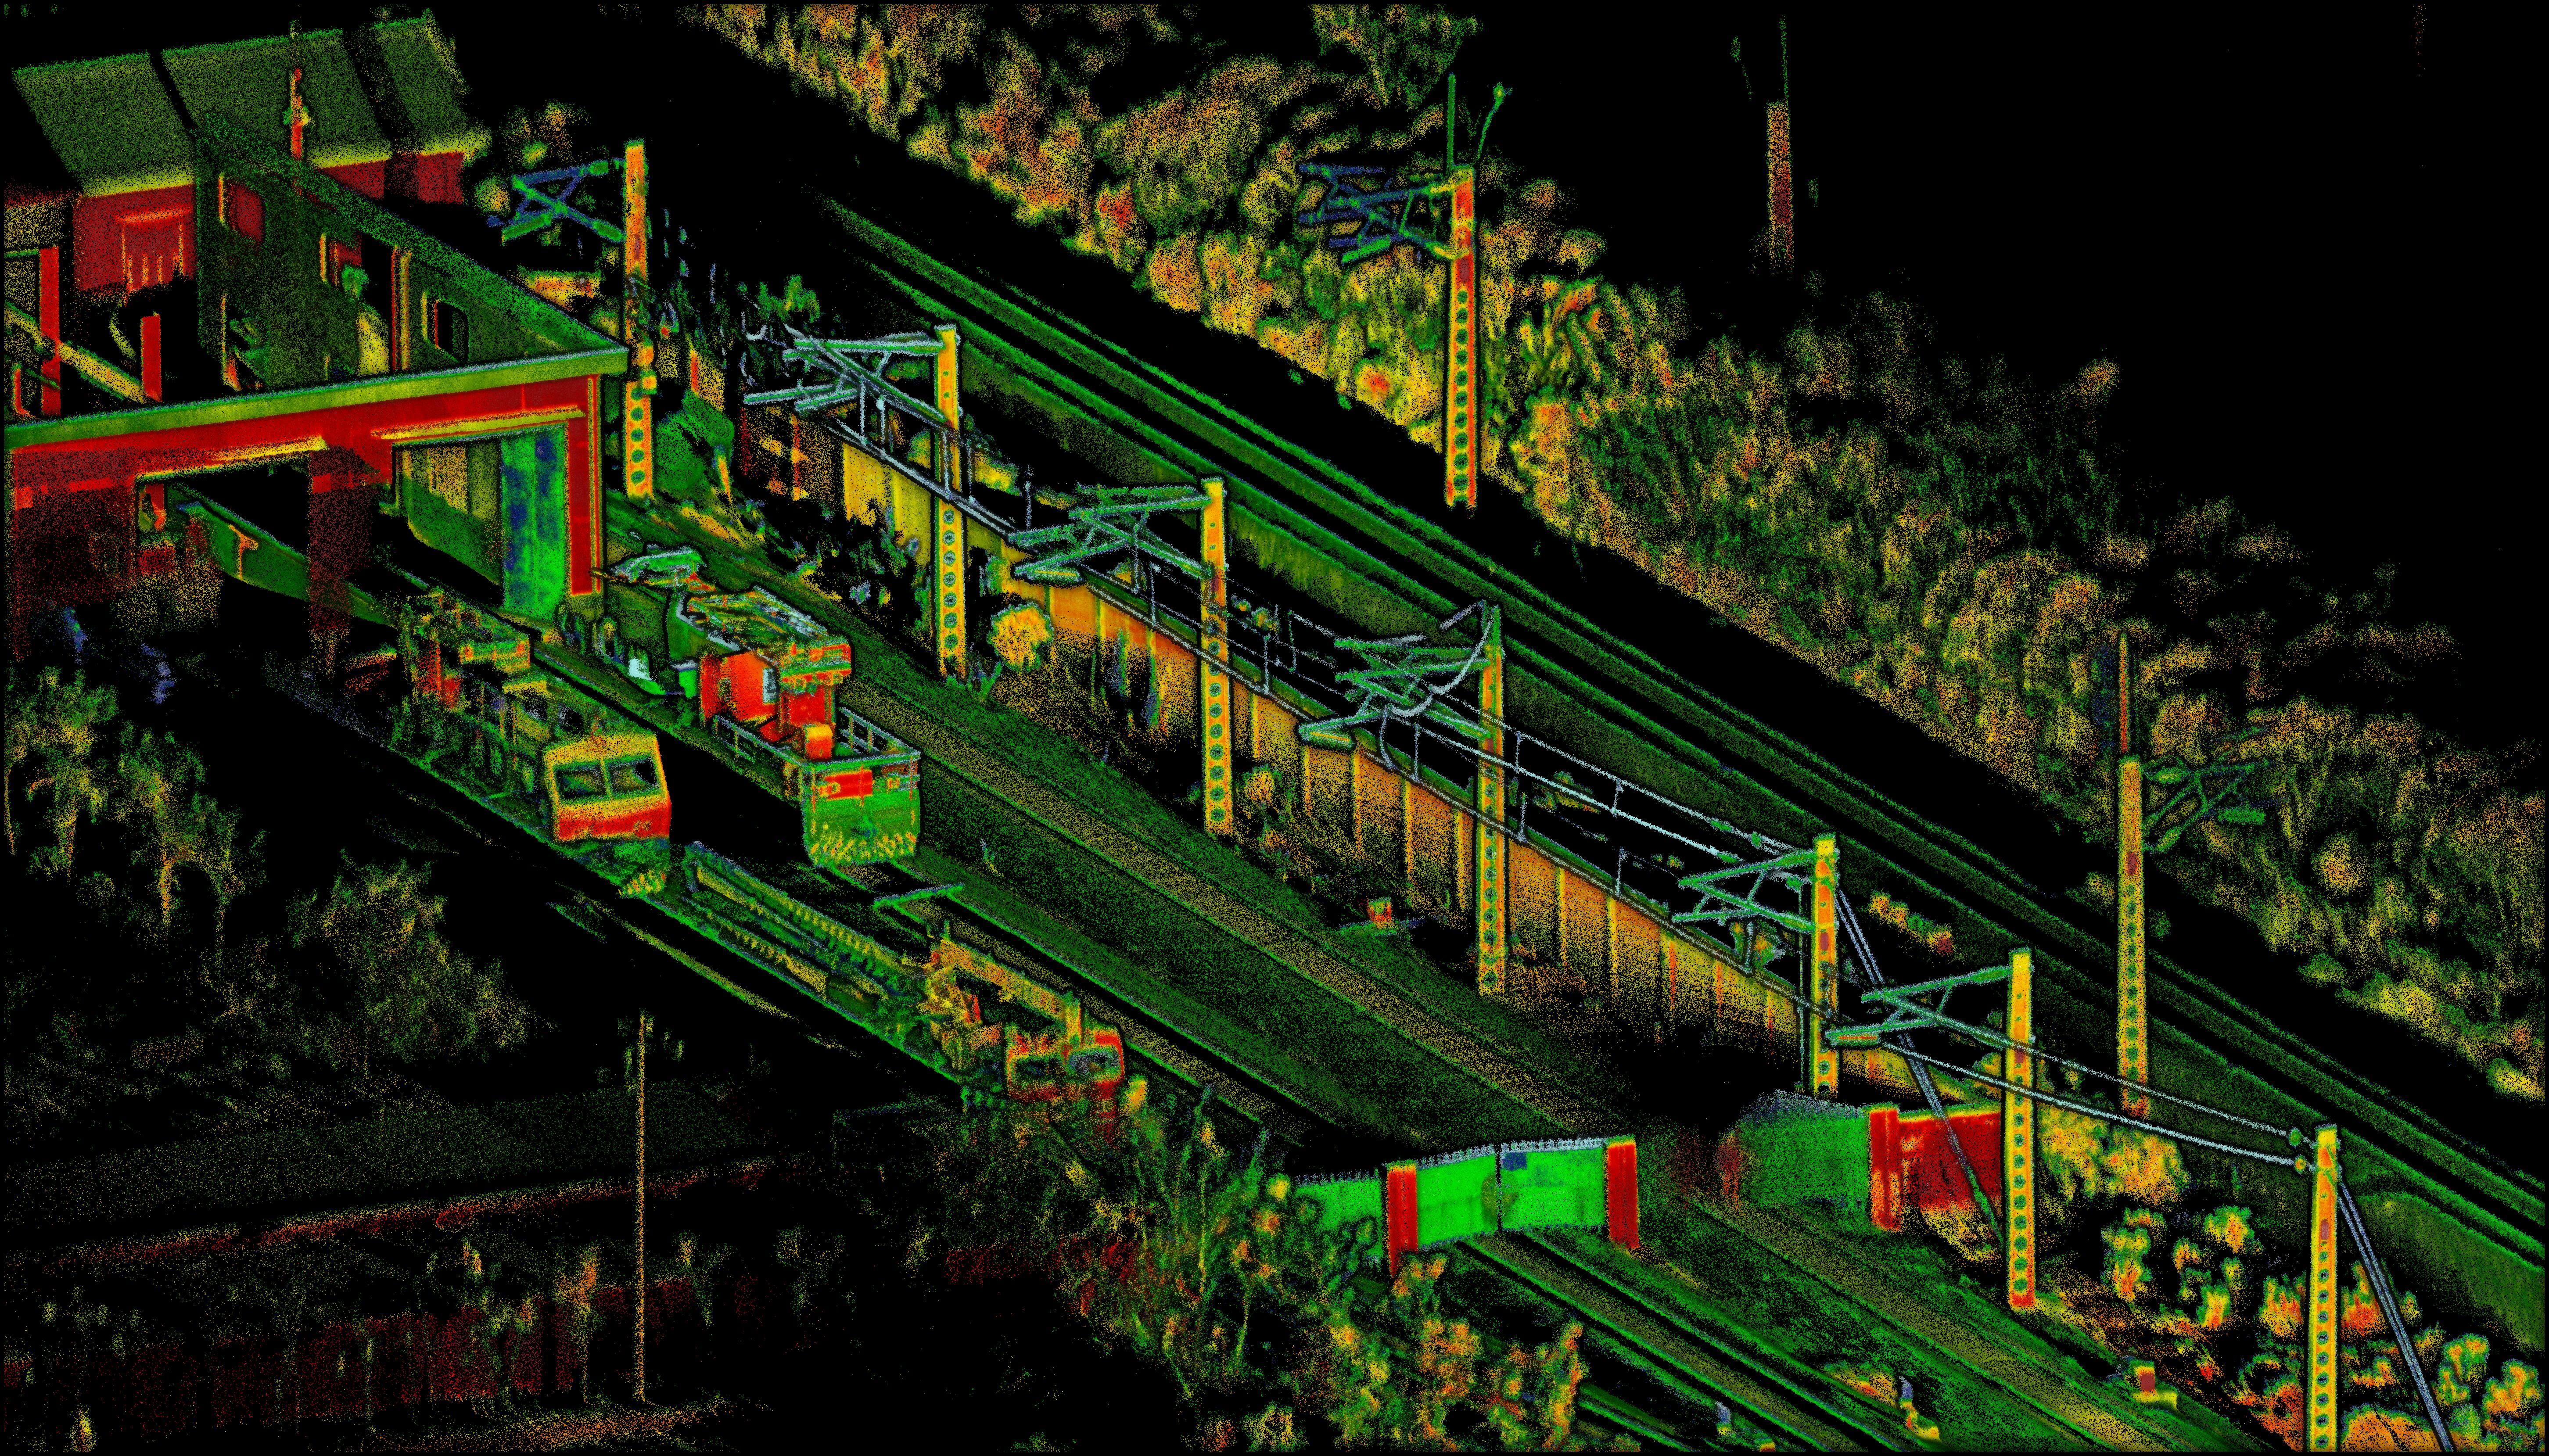
Изображение 6.2. Белые линии электропередачи и опоры легко различимы, что упрощает картографирование кабелей
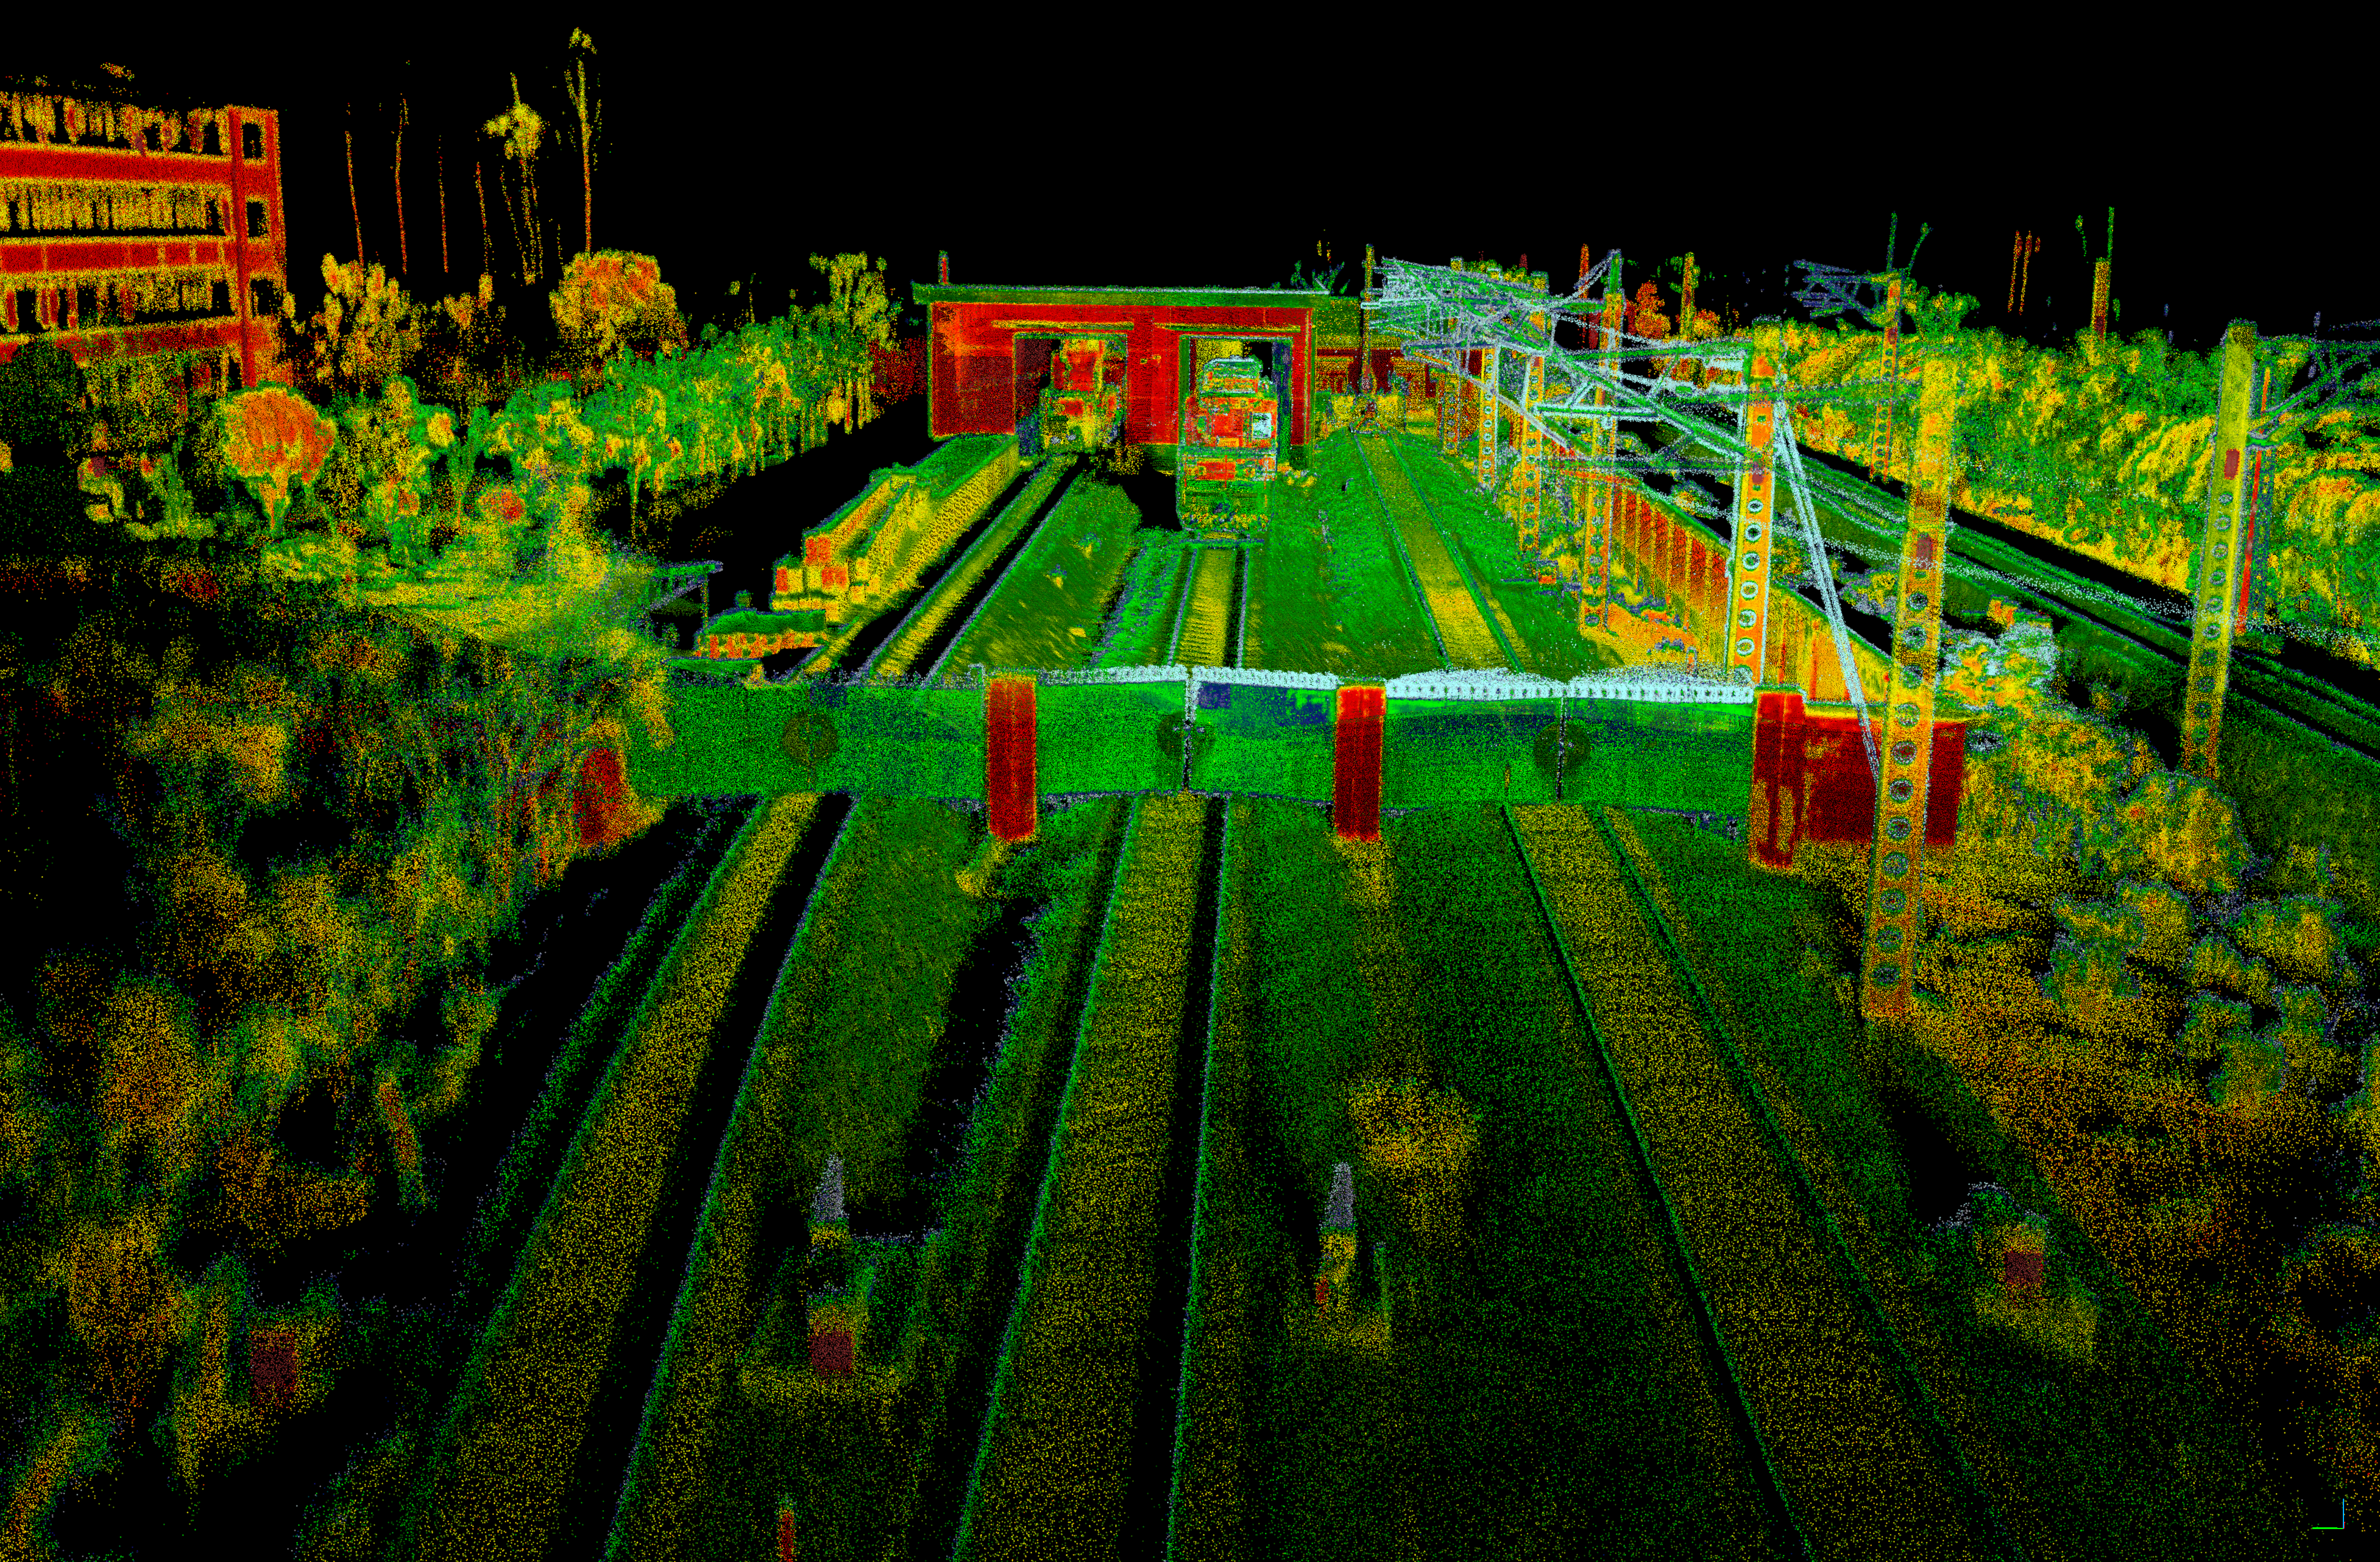
Изображение 6.3. Шипы на верхней части ворот хорошо различимы и резко контрастируют с ржавыми воротами
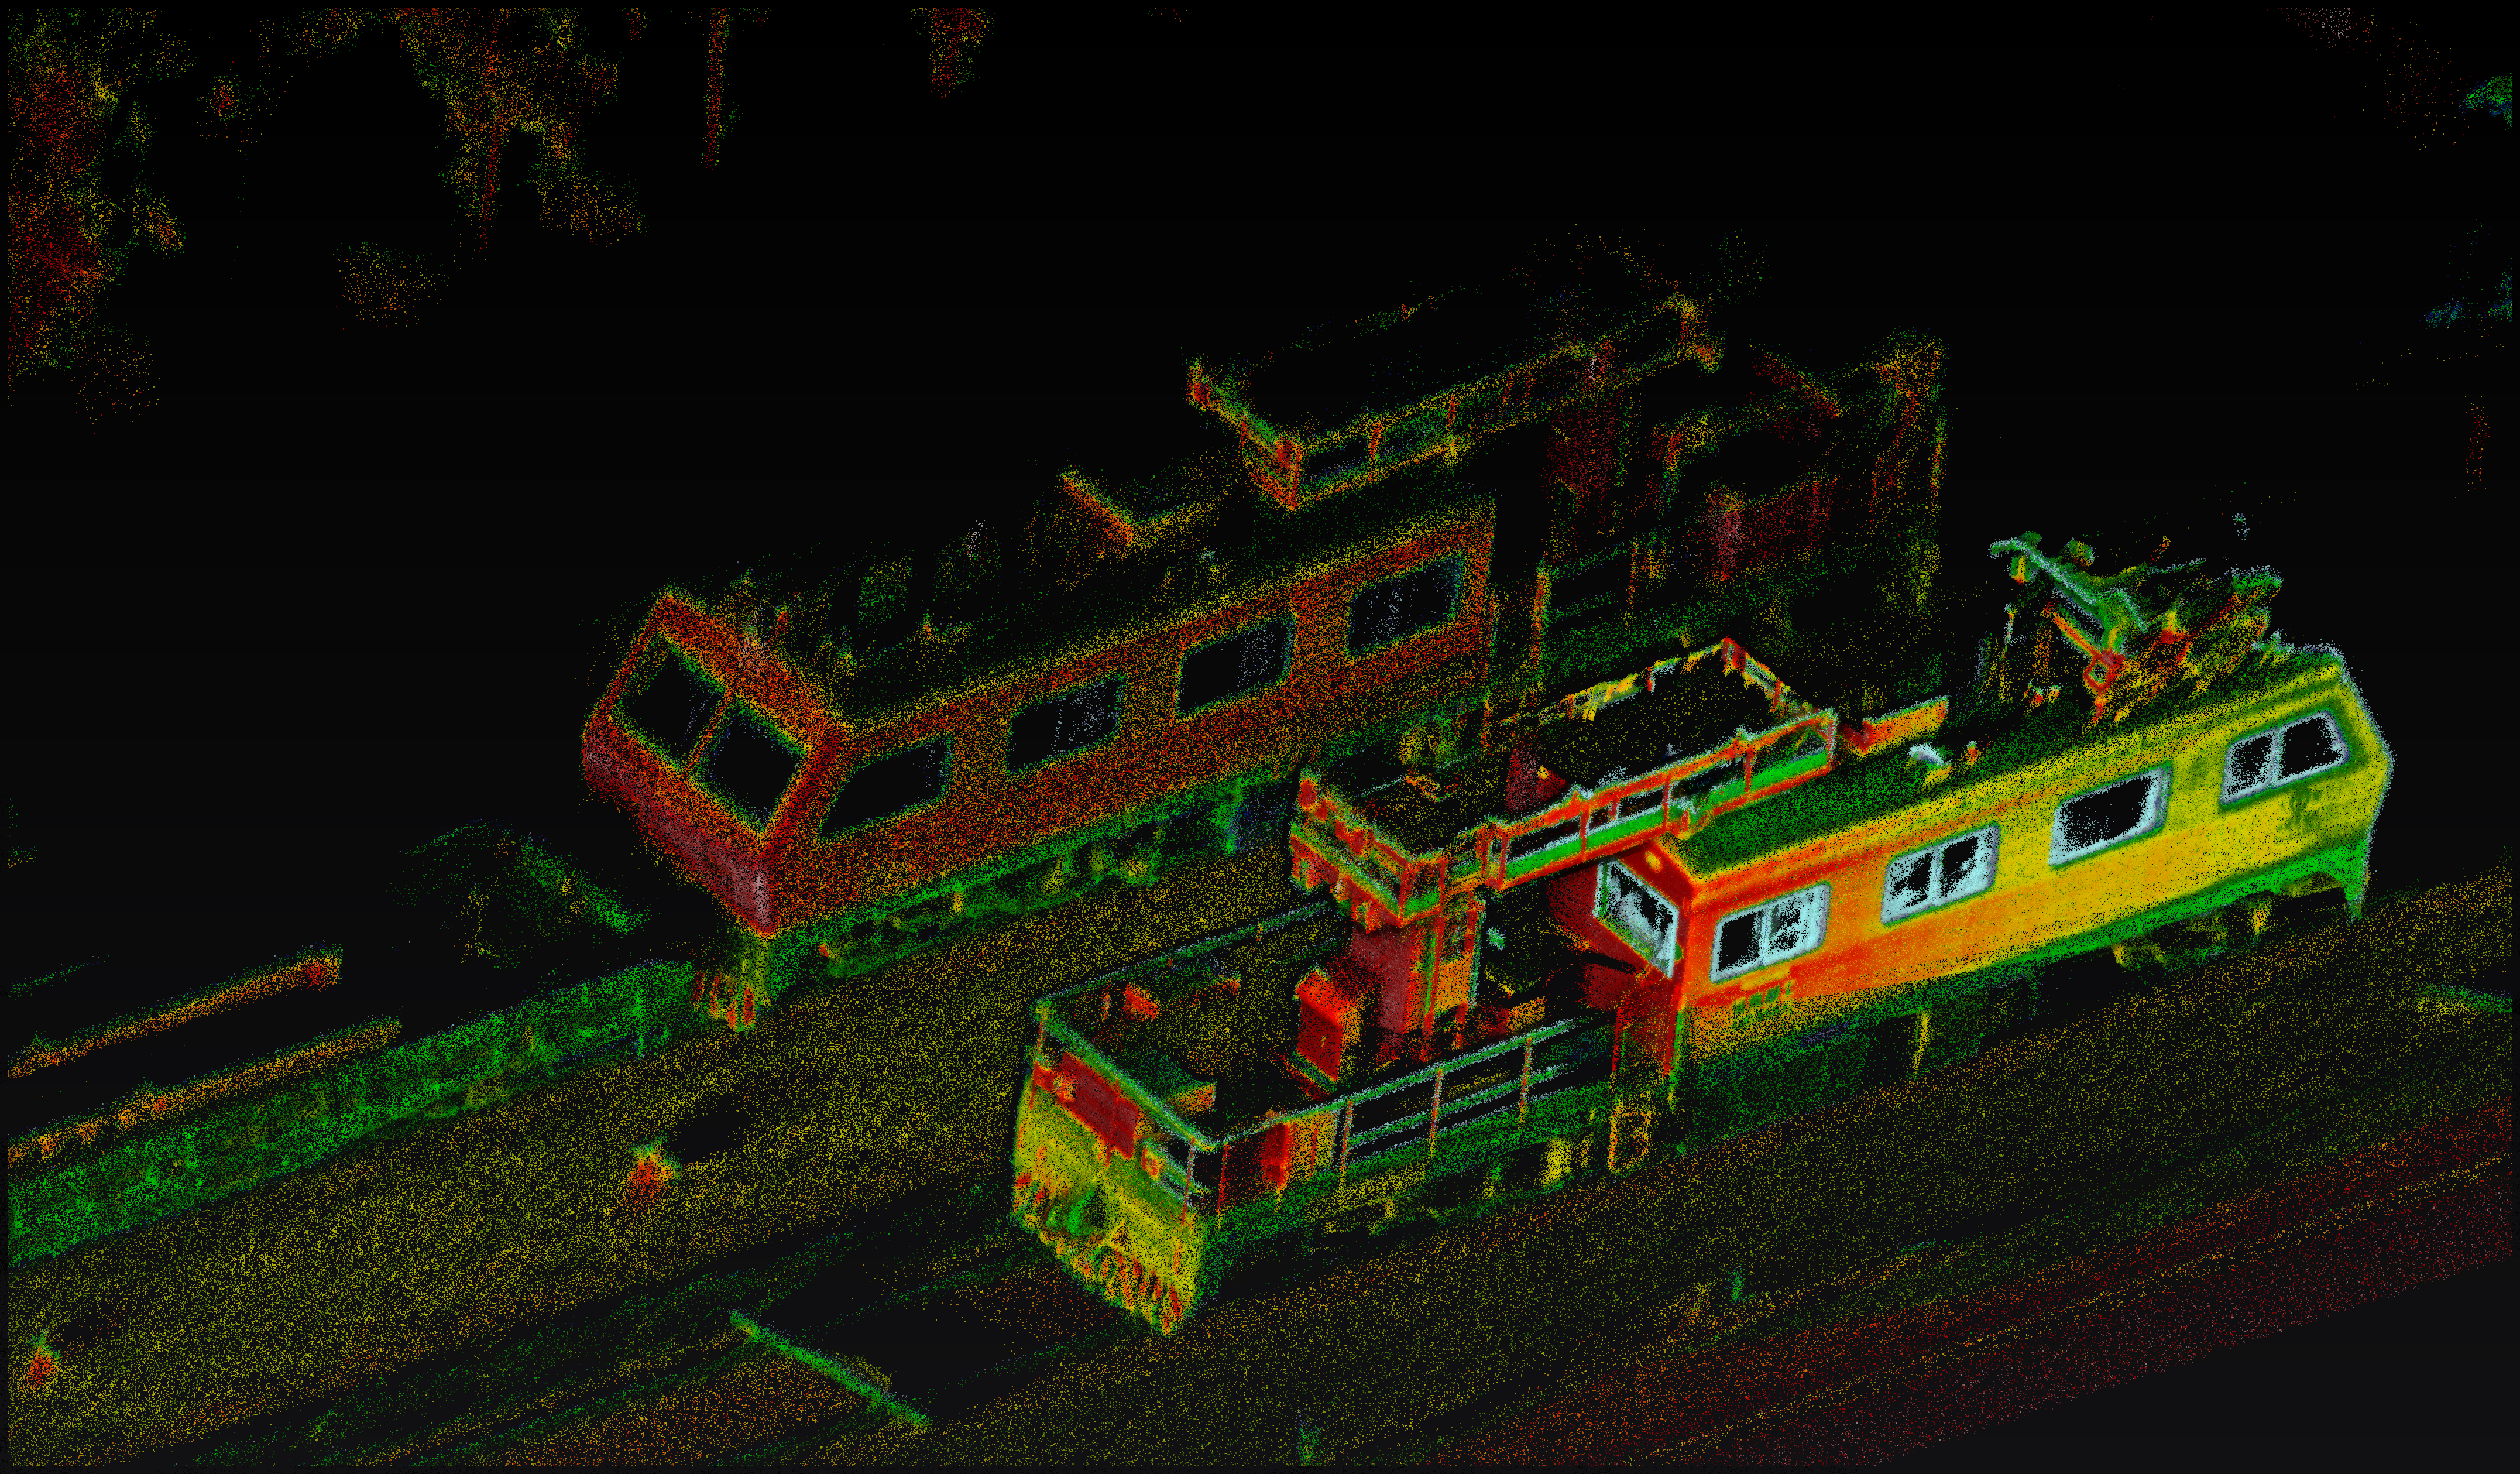
Изображение 6.4. Сервисные железнодорожные вагоны имеют чёткий контур; полуоткрытые и полностью открытые стеклянные окна видны даже невооружённым глазом, а шпалы за вагонами резко контрастируют с отражающим металлом.
Чтобы проверить более широкую применимость этого метода, команда использовала разные LiDAR для создания карт нескольких сцен, таких как тоннели и дорожная разметка, на основе их отражательной способности, а затем сравнила качество отображения. После этого описанный выше метод был применён в сценарии автомагистрали для оптимизации визуального вывода.
Сравнение облаков точек для тоннелей
В железнодорожных тоннелях машинисты обычно определяют положение и проверяют вагоны по идентификационным номерам на опорах электропитания. Поэтому качественное обнаружение и отображение таких опор критически важно для построения эталонной карты тоннеля.
В этом испытании команда создала карты с использованием четырёх разных LiDAR, включая Livox Horizon. Алгоритмы Rail-SLAM, разработанные командой проекта, применялись к последним трём LiDAR, а все выходные результаты формировались на основе их исходной отражательной способности.
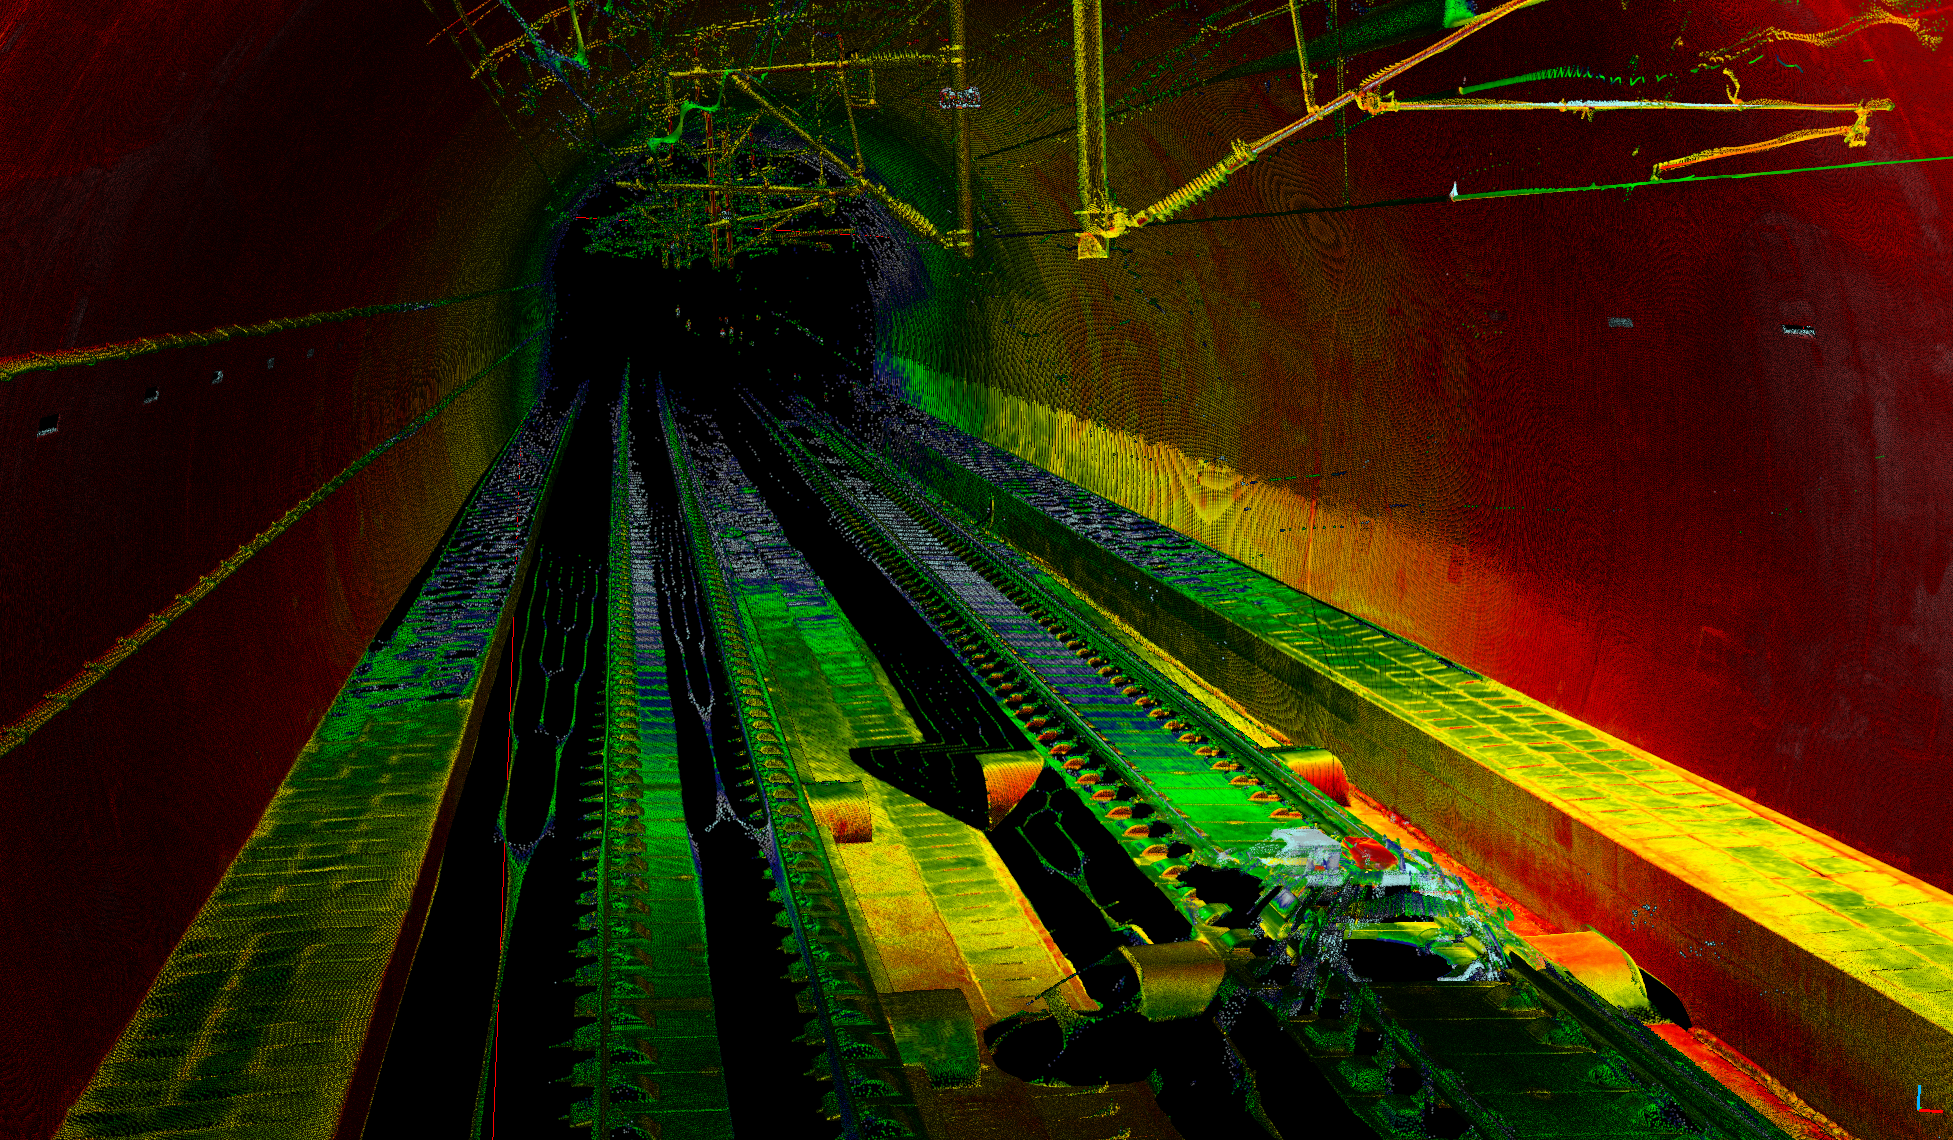
Изображение 7.1. Постобработанное изображение, созданное с помощью лазерных сканеров картографического класса премиум-уровня и профессионального навигационного оборудования
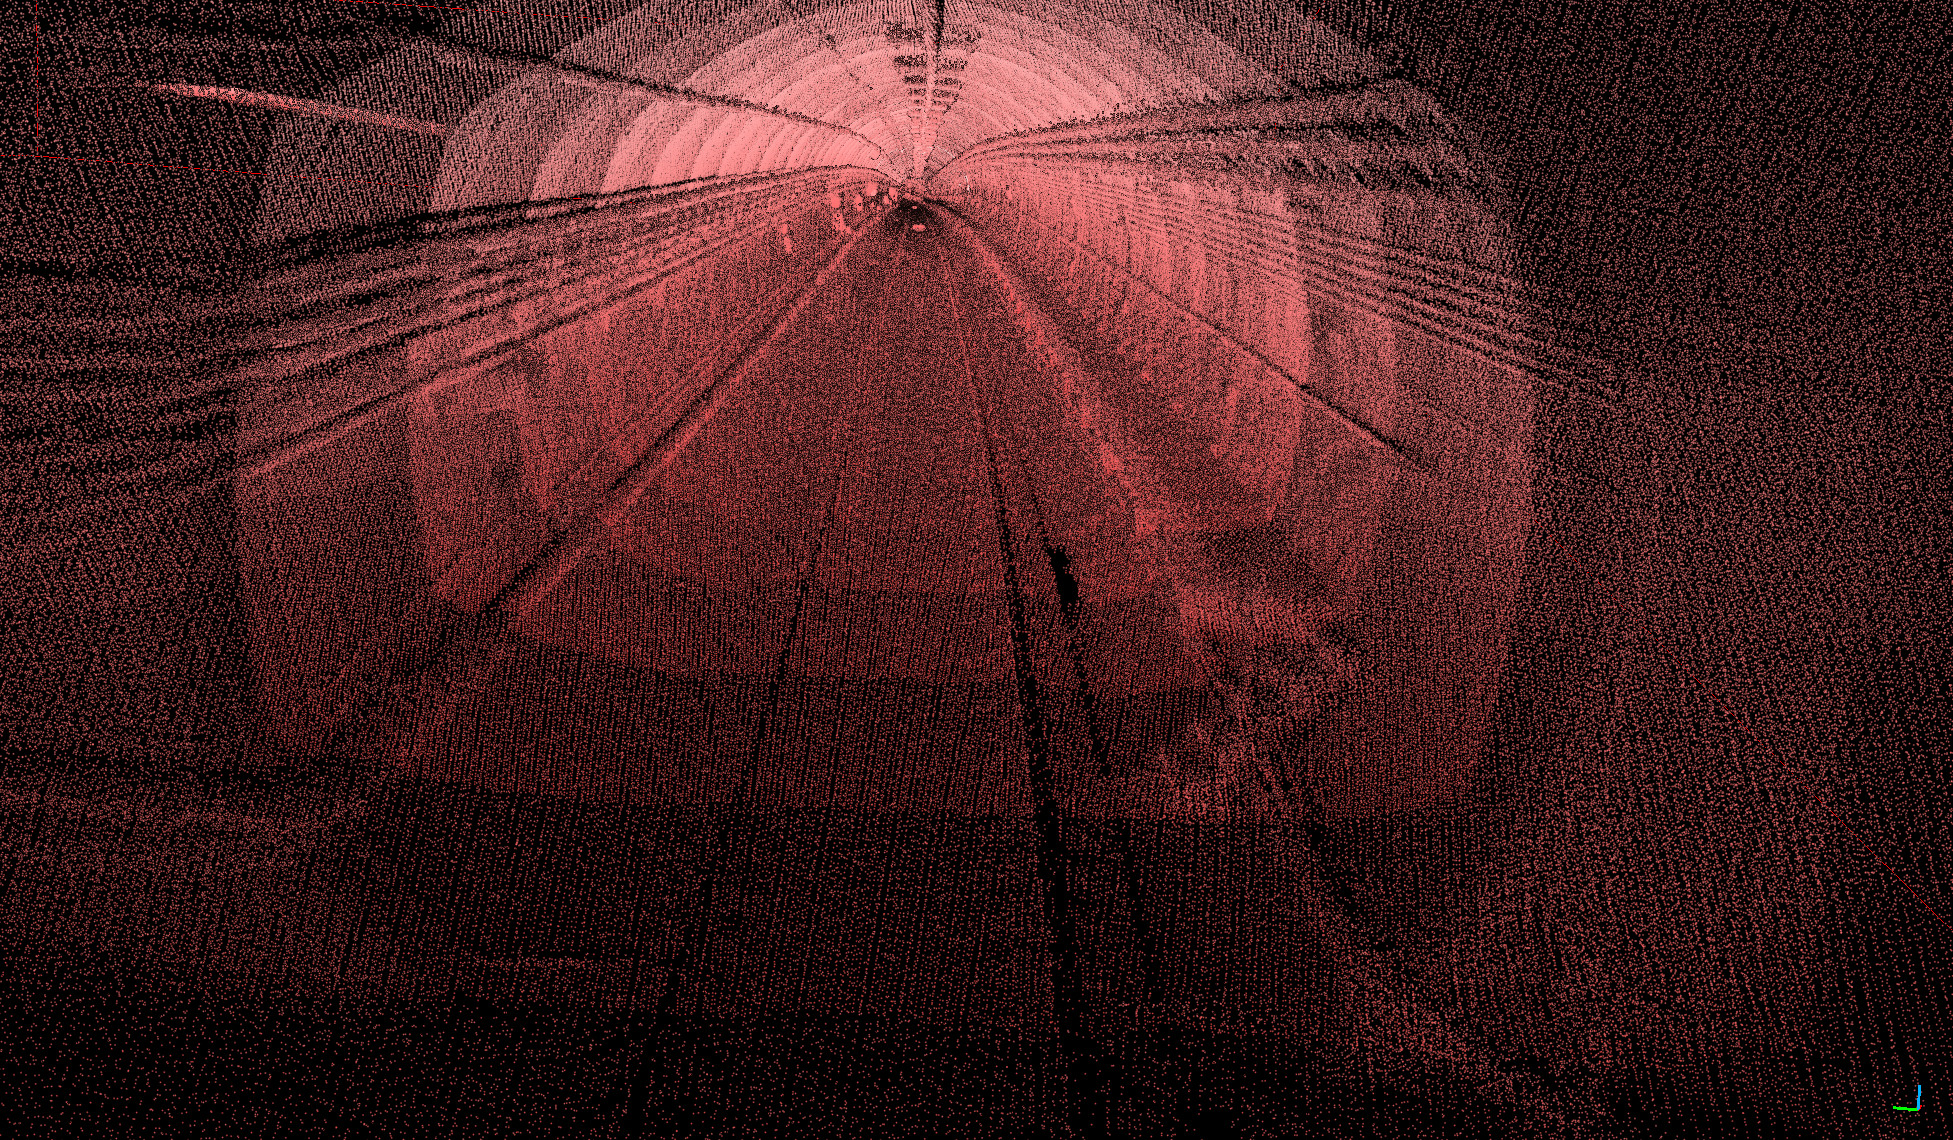
Изображение 7.2. Изображение, созданное высоколучевым полутвердотельным LiDAR, обычно используемым в интеллектуальных транспортных приложениях
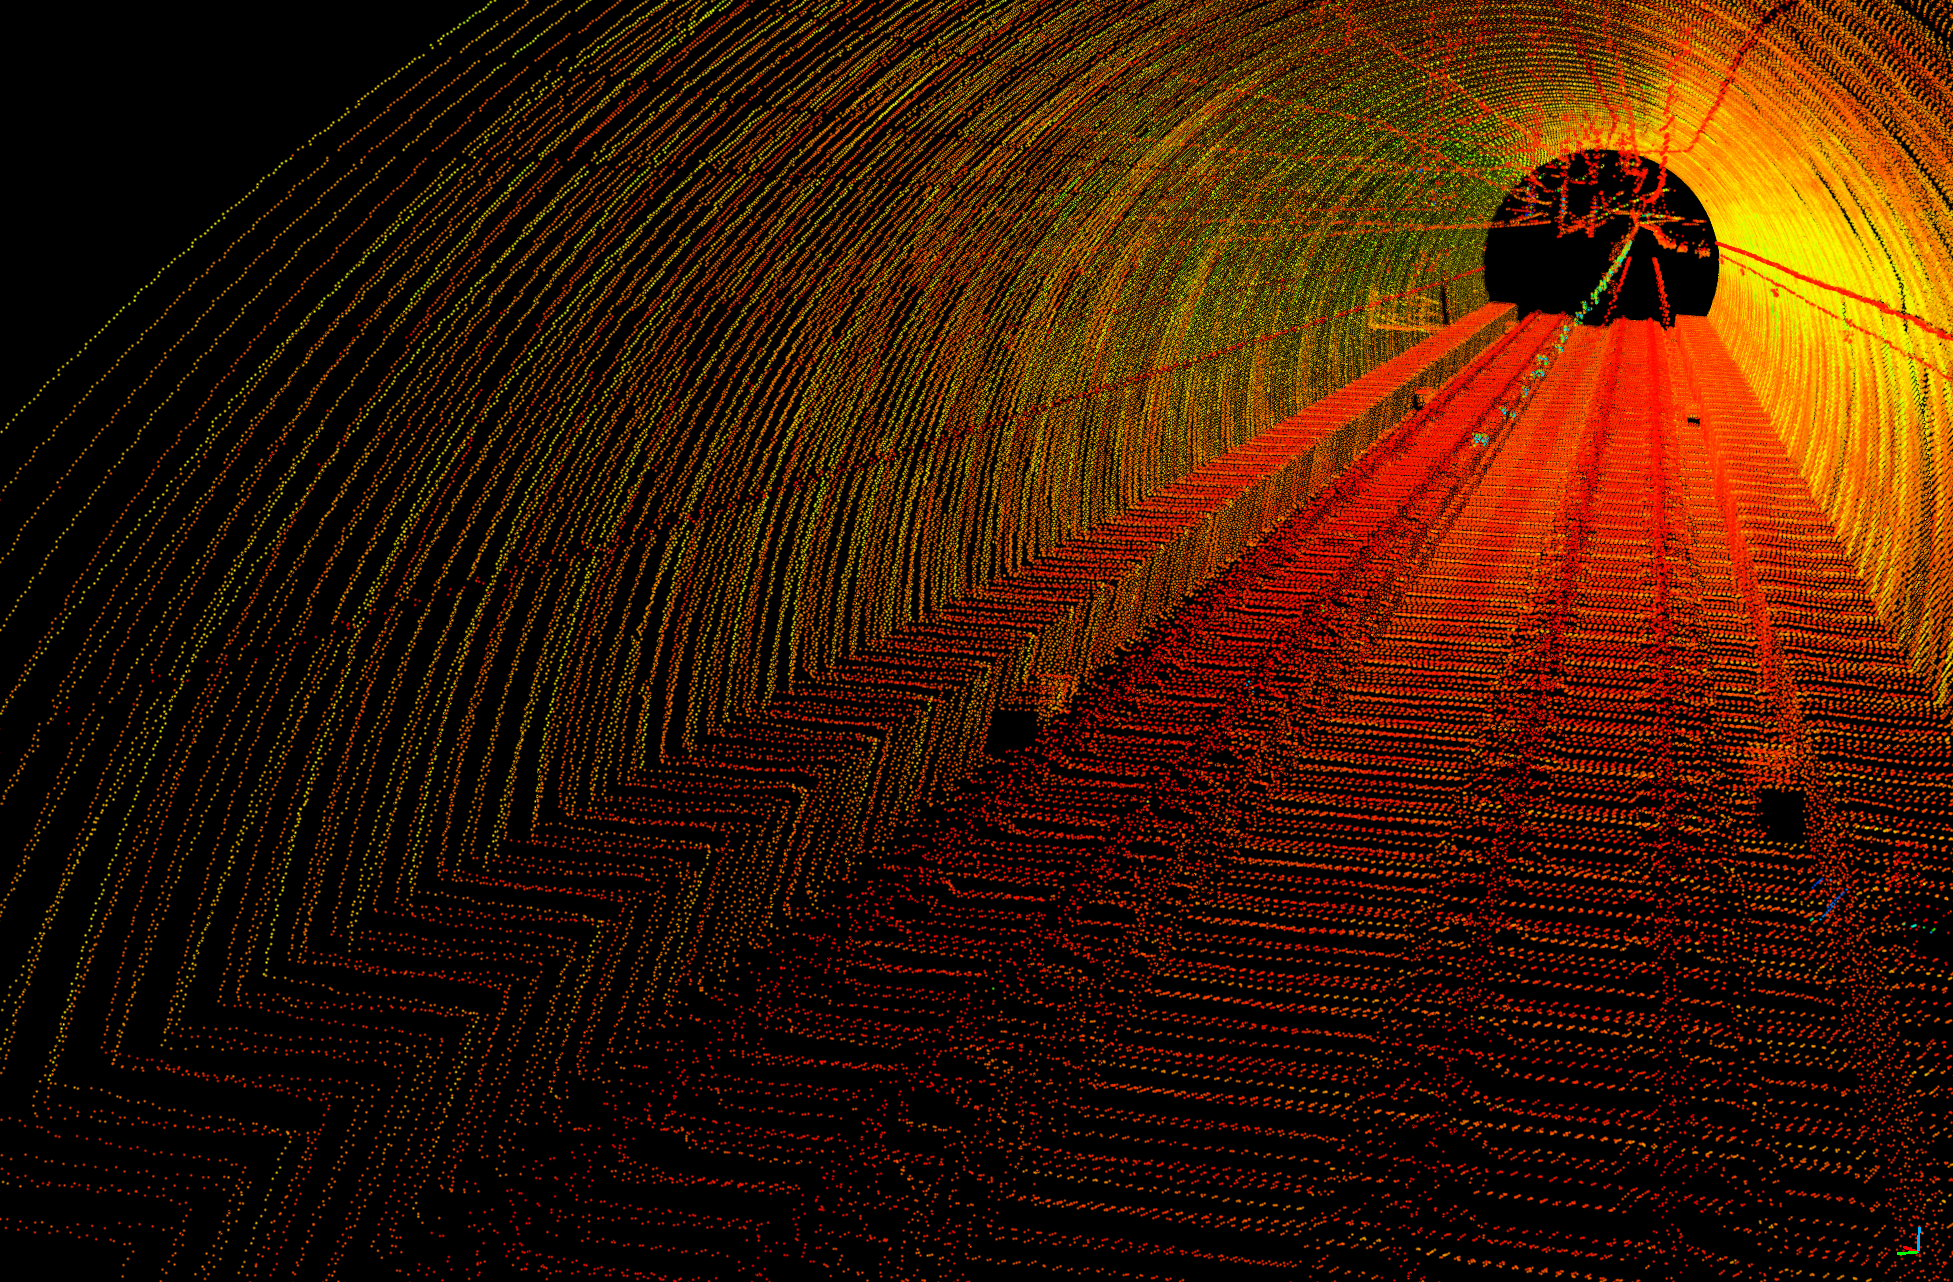
Изображение 7.3. Изображение, созданное традиционным механическим 16-лучевым LiDAR
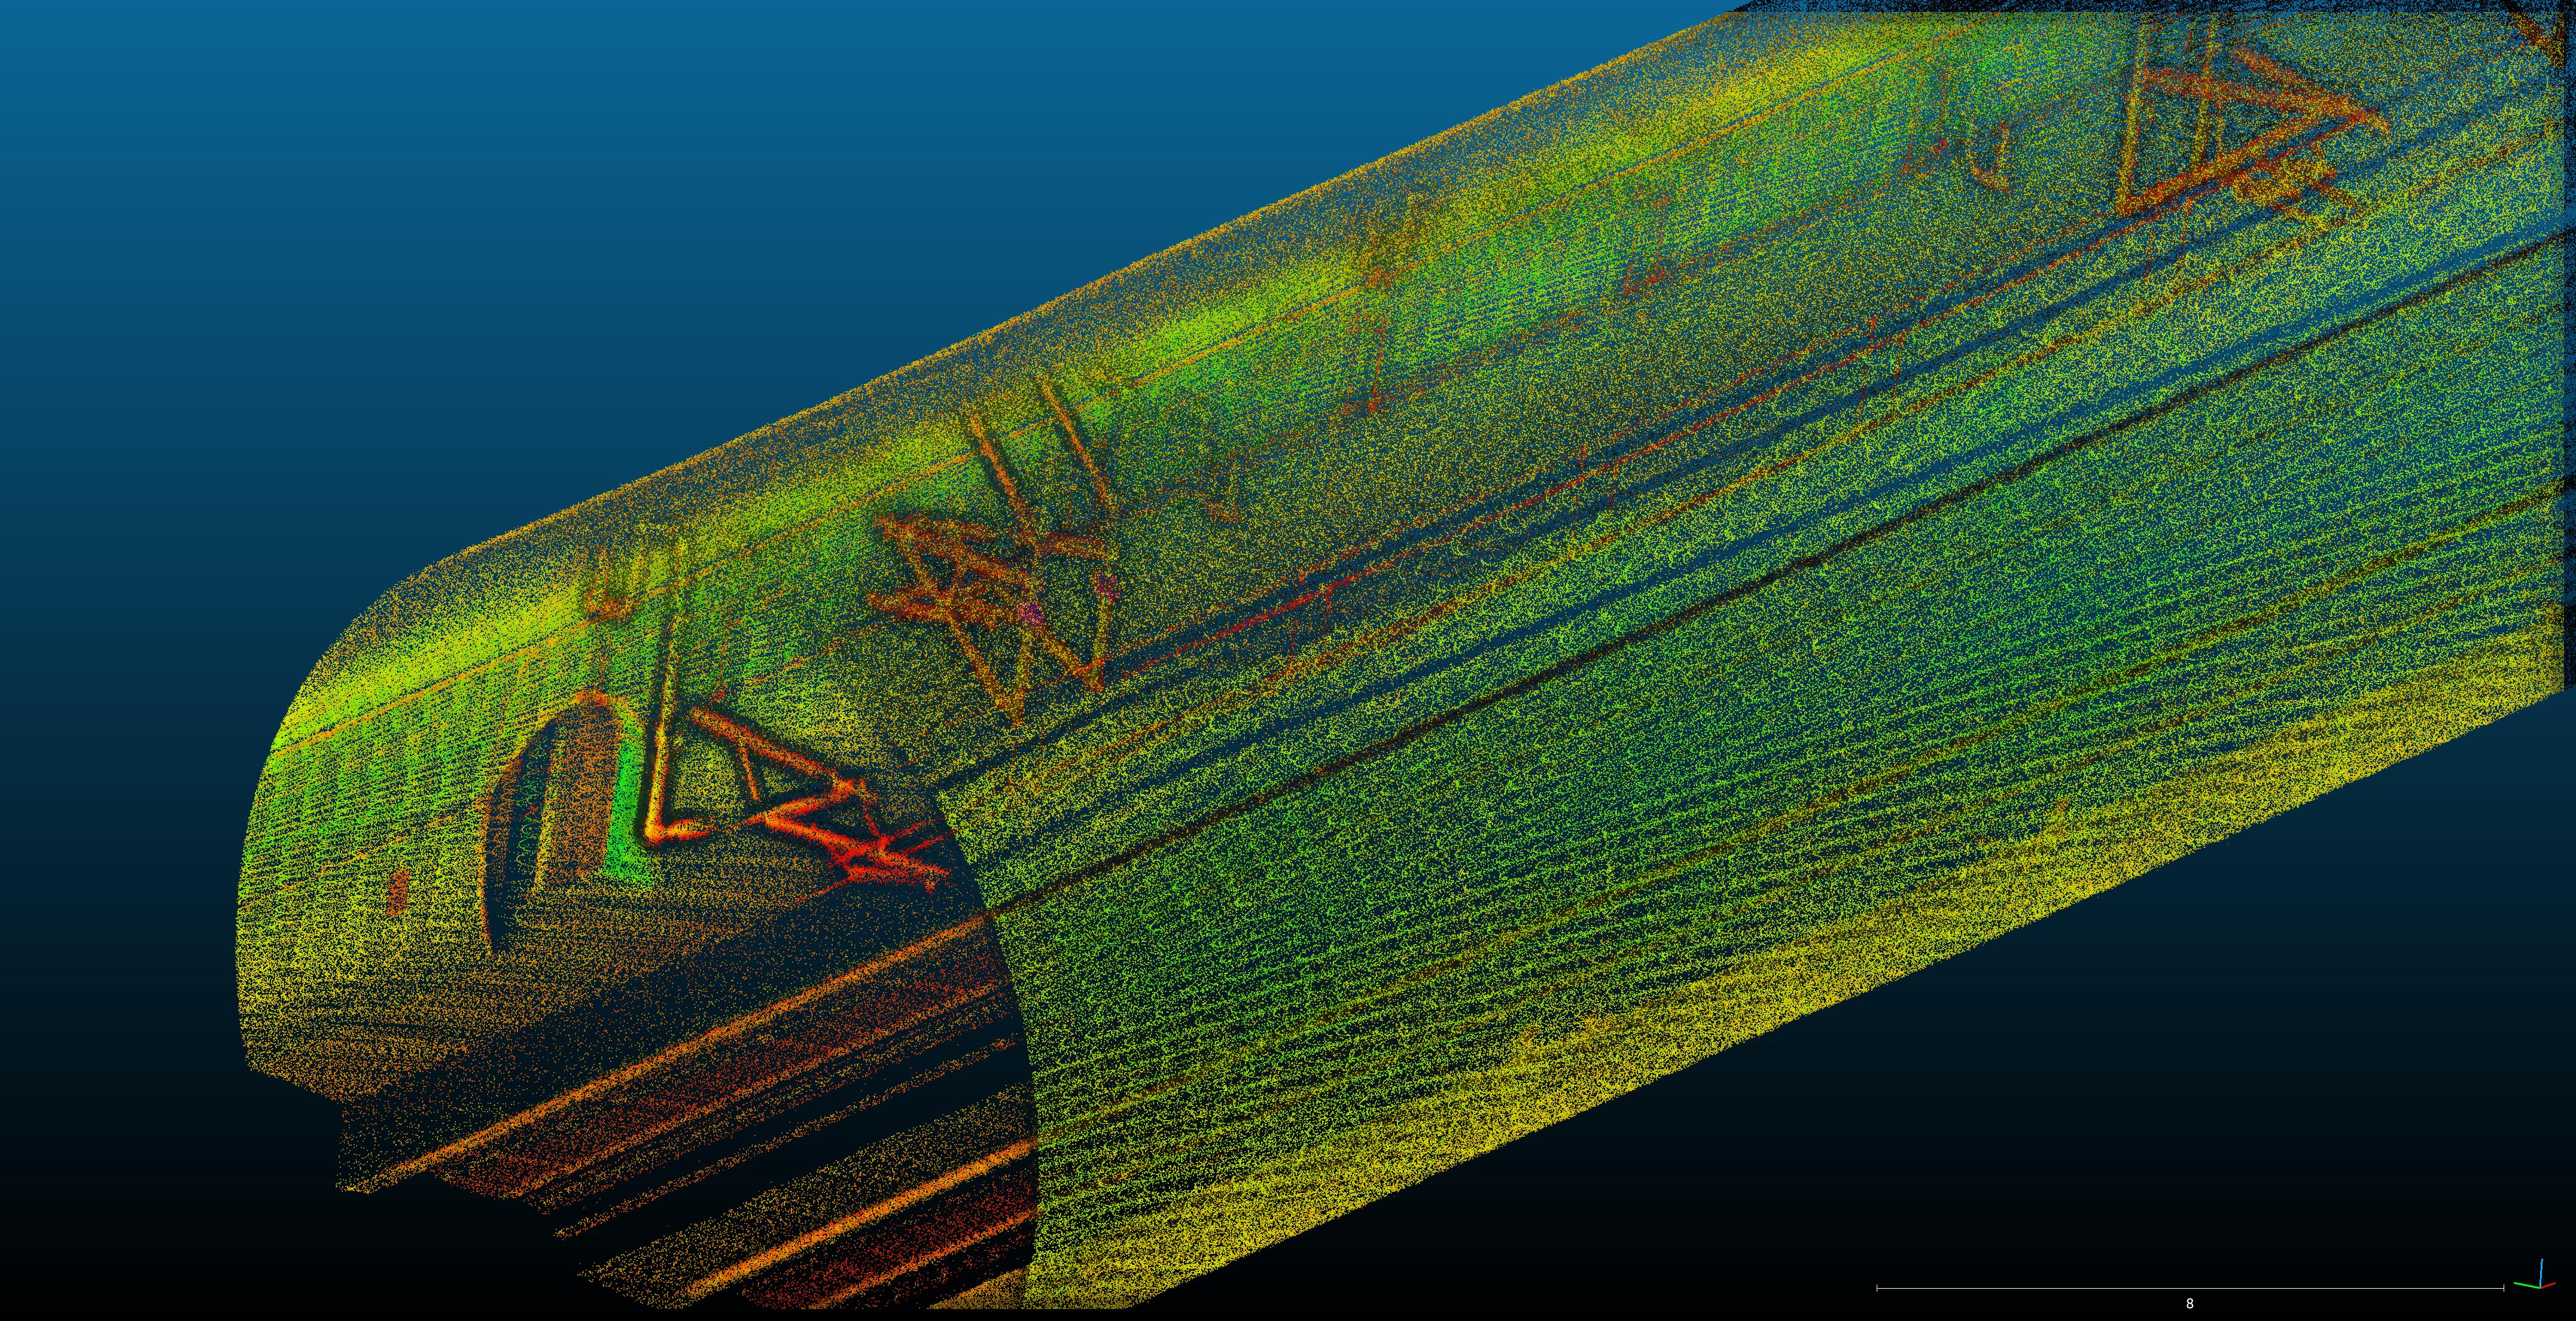
Изображение 7.4. Картографирование с помощью Livox Horizon
Как видно на изображении выше, карта, созданная Livox Horizon, уже способна различать такие объекты, как железнодорожные пути и опоры, благодаря высокоточным измерениям отражательной способности.
Обнаружение дорожной разметки
На основе обширного опыта испытаний команда обнаружила, что многие LiDAR на рынке не способны различать дорожную разметку по исходной отражательной способности, особенно слабую разметку. По результатам тестов следующего вывода в реальном времени, сформированного разными LiDAR в RViz, традиционные механические LiDAR на 16 или 32 луча (то есть с меньшим числом лучей) по сути не способны обнаруживать дорожную разметку и ромбовидные дорожные знаки.
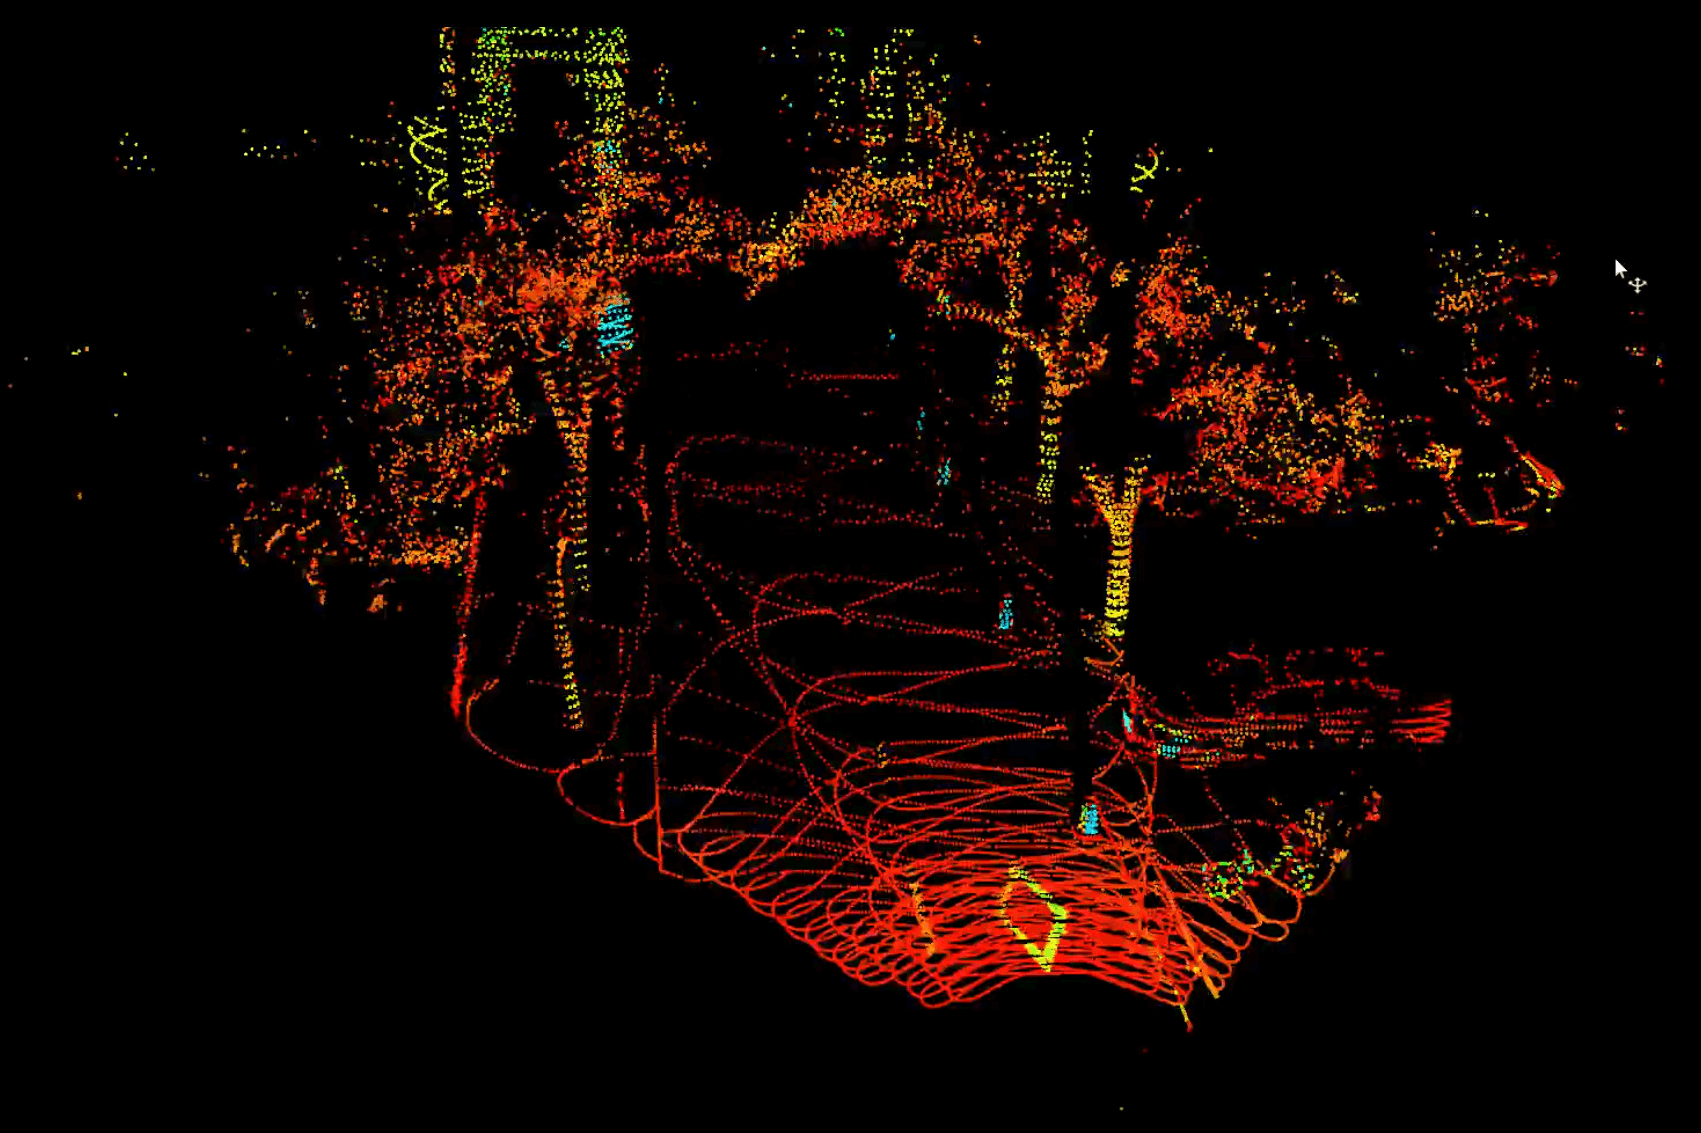
Изображение 8.1. Результат обнаружения Livox Horizon
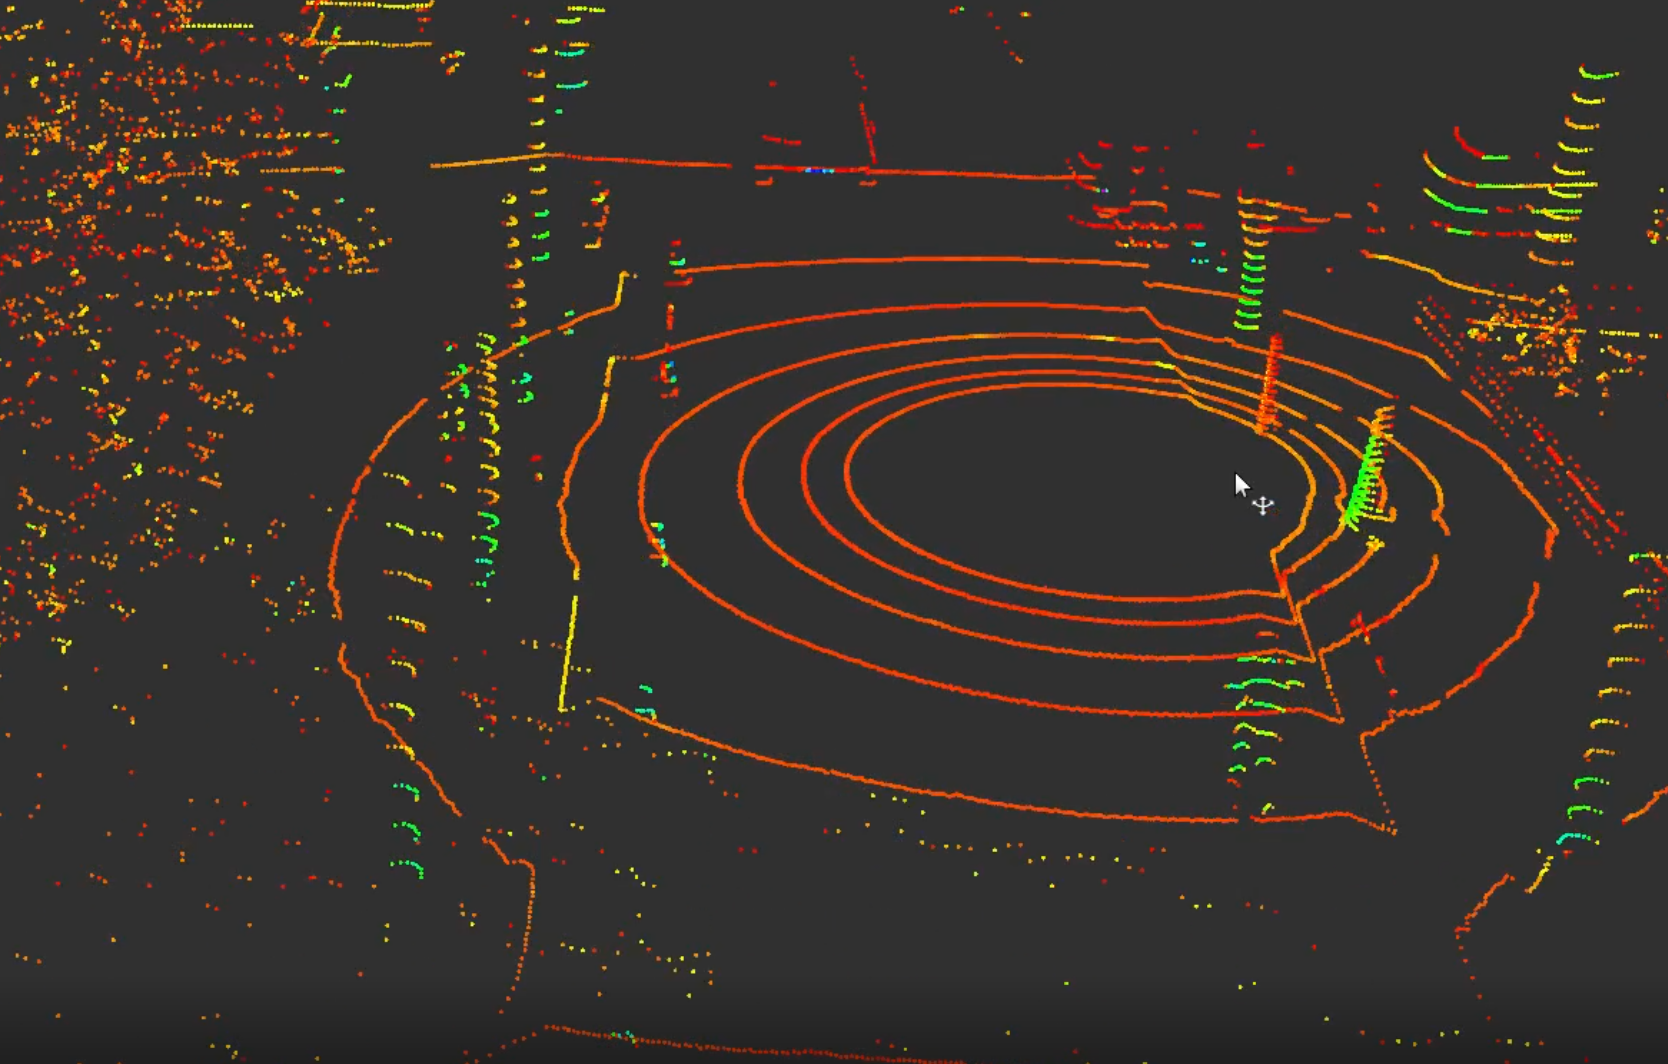
Изображение 8.2. Результат обнаружения традиционного 16-лучевого LiDAR
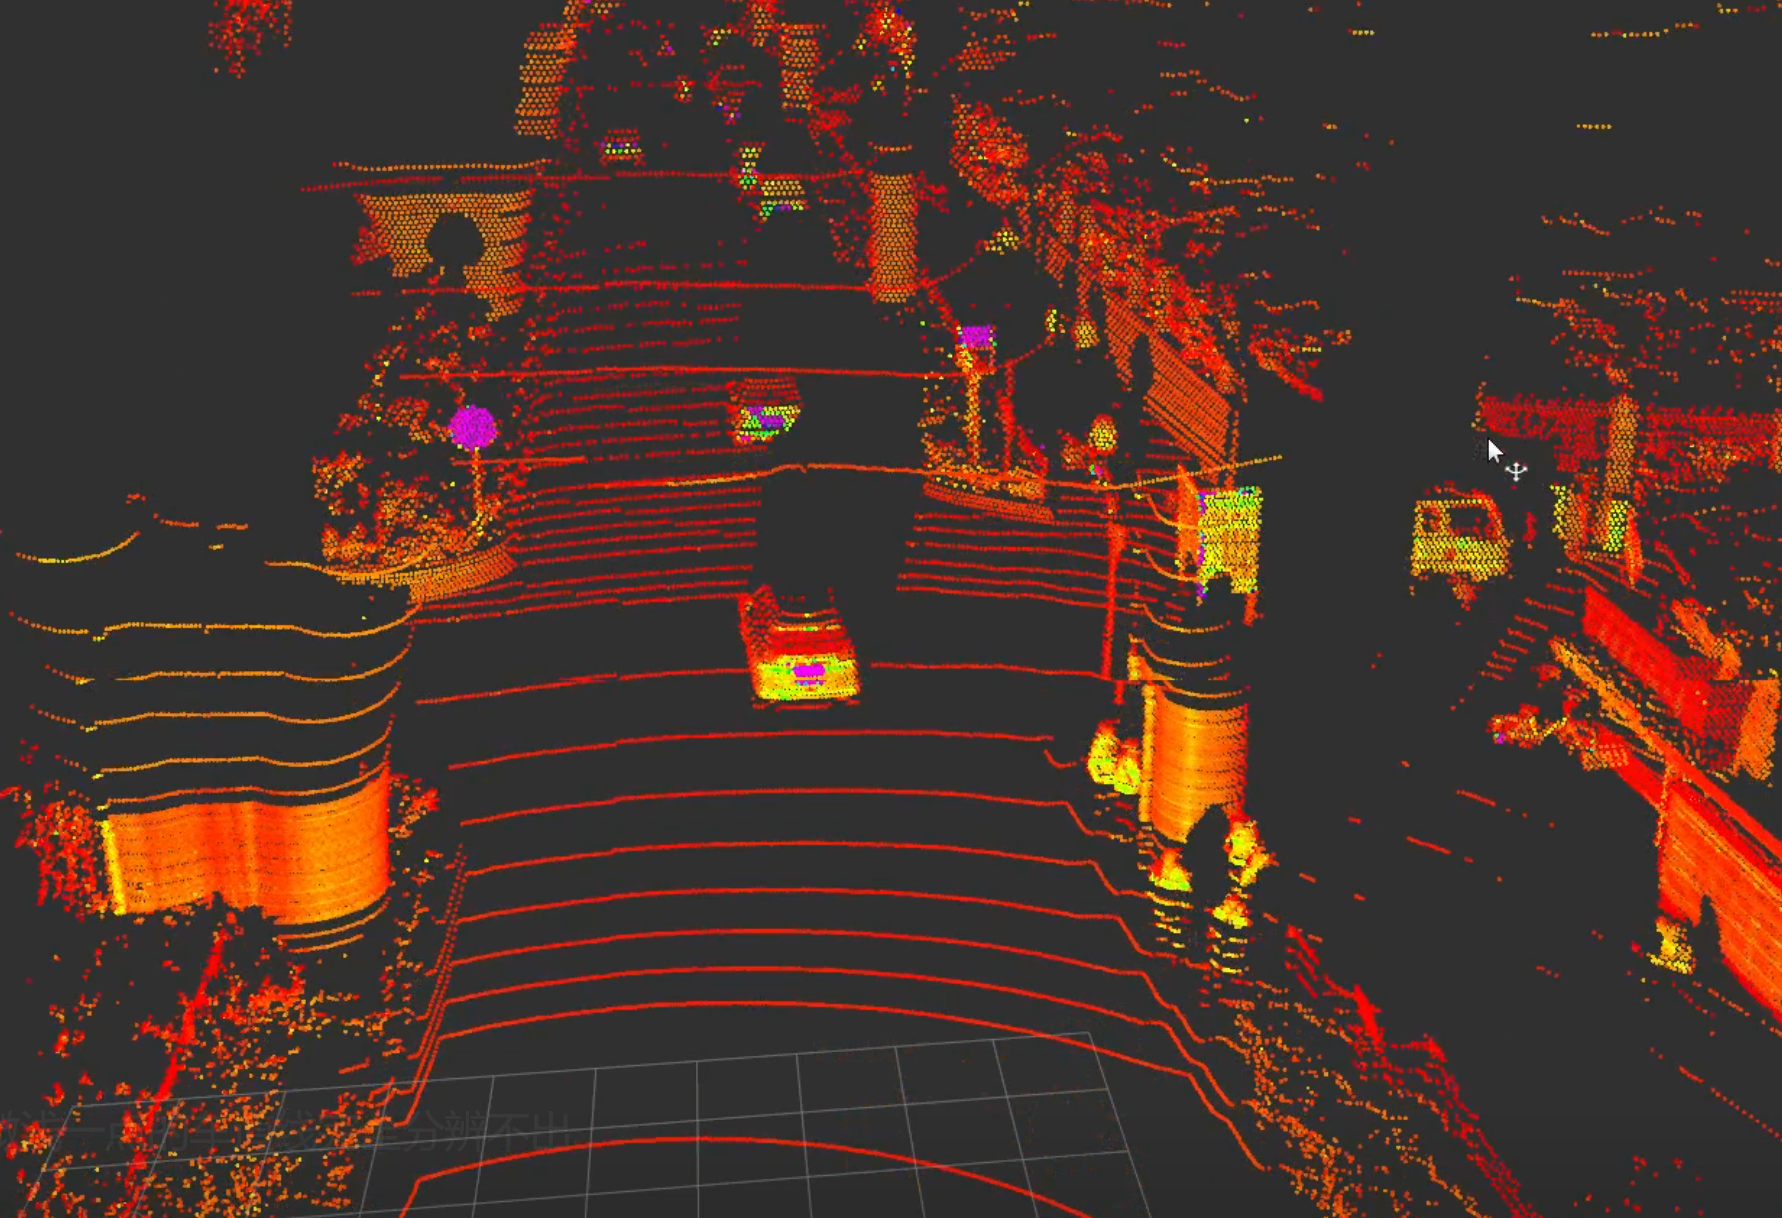
Изображение 8.3. Результат обнаружения традиционного 40-лучевого LiDAR
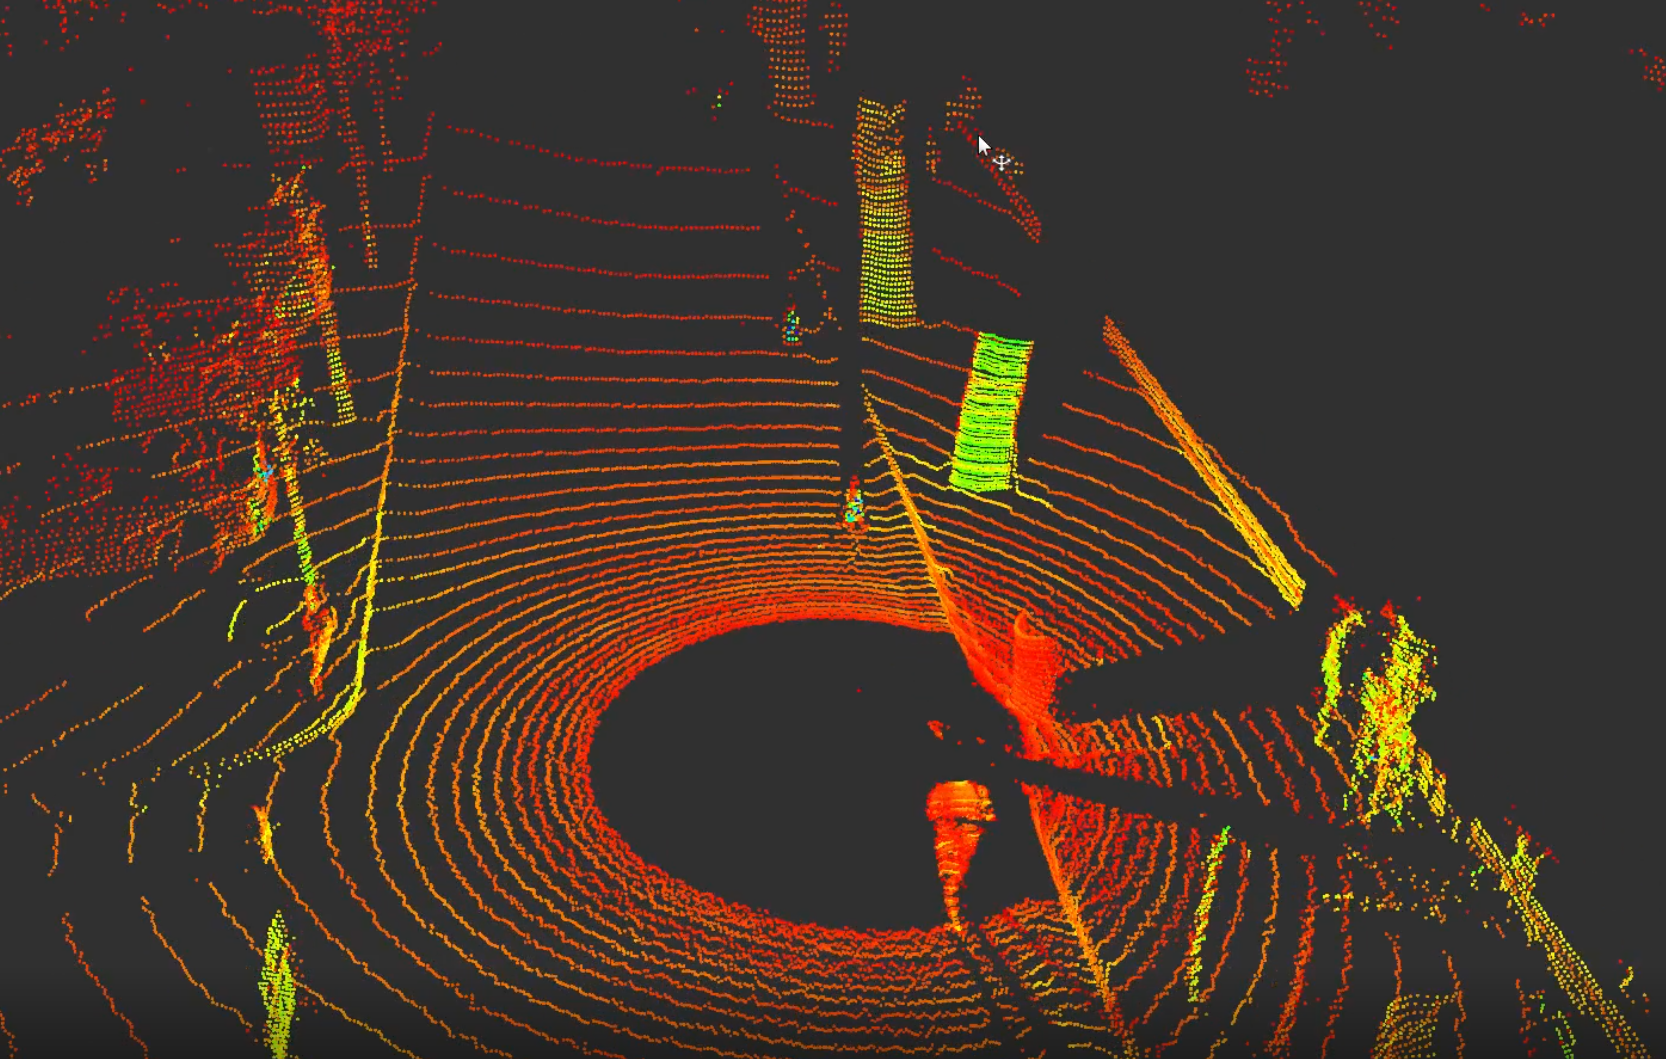
Изображение 8.4. Результат обнаружения традиционным 64-канальным LiDAR
Благодаря оптимизации материалов и высокоточному разрешению Livox видно, что LiDAR Livox Horizon дают лучшие результаты отображения дорожных знаков и разметки.
Автомагистрали
На основе приведённого выше теста отражательной способности команда дополнительно применила методы оптимизации в сценарии автомагистрали, чтобы облегчить создание высокоточной семантической карты. Для получения высокоточной трёхмерной карты городской территории команда развернула несколько LiDAR Livox с большим FOV для картирования крупной сцены.
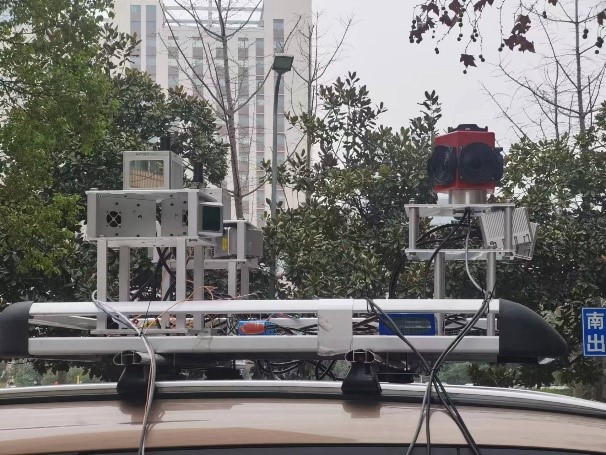
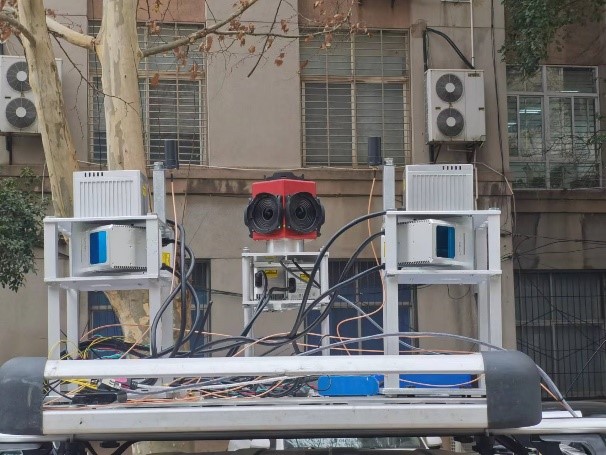
Изображение 9. Платформа картирования с восемью LiDAR (6 Livox Horizon и 2 Livox Tele-15)
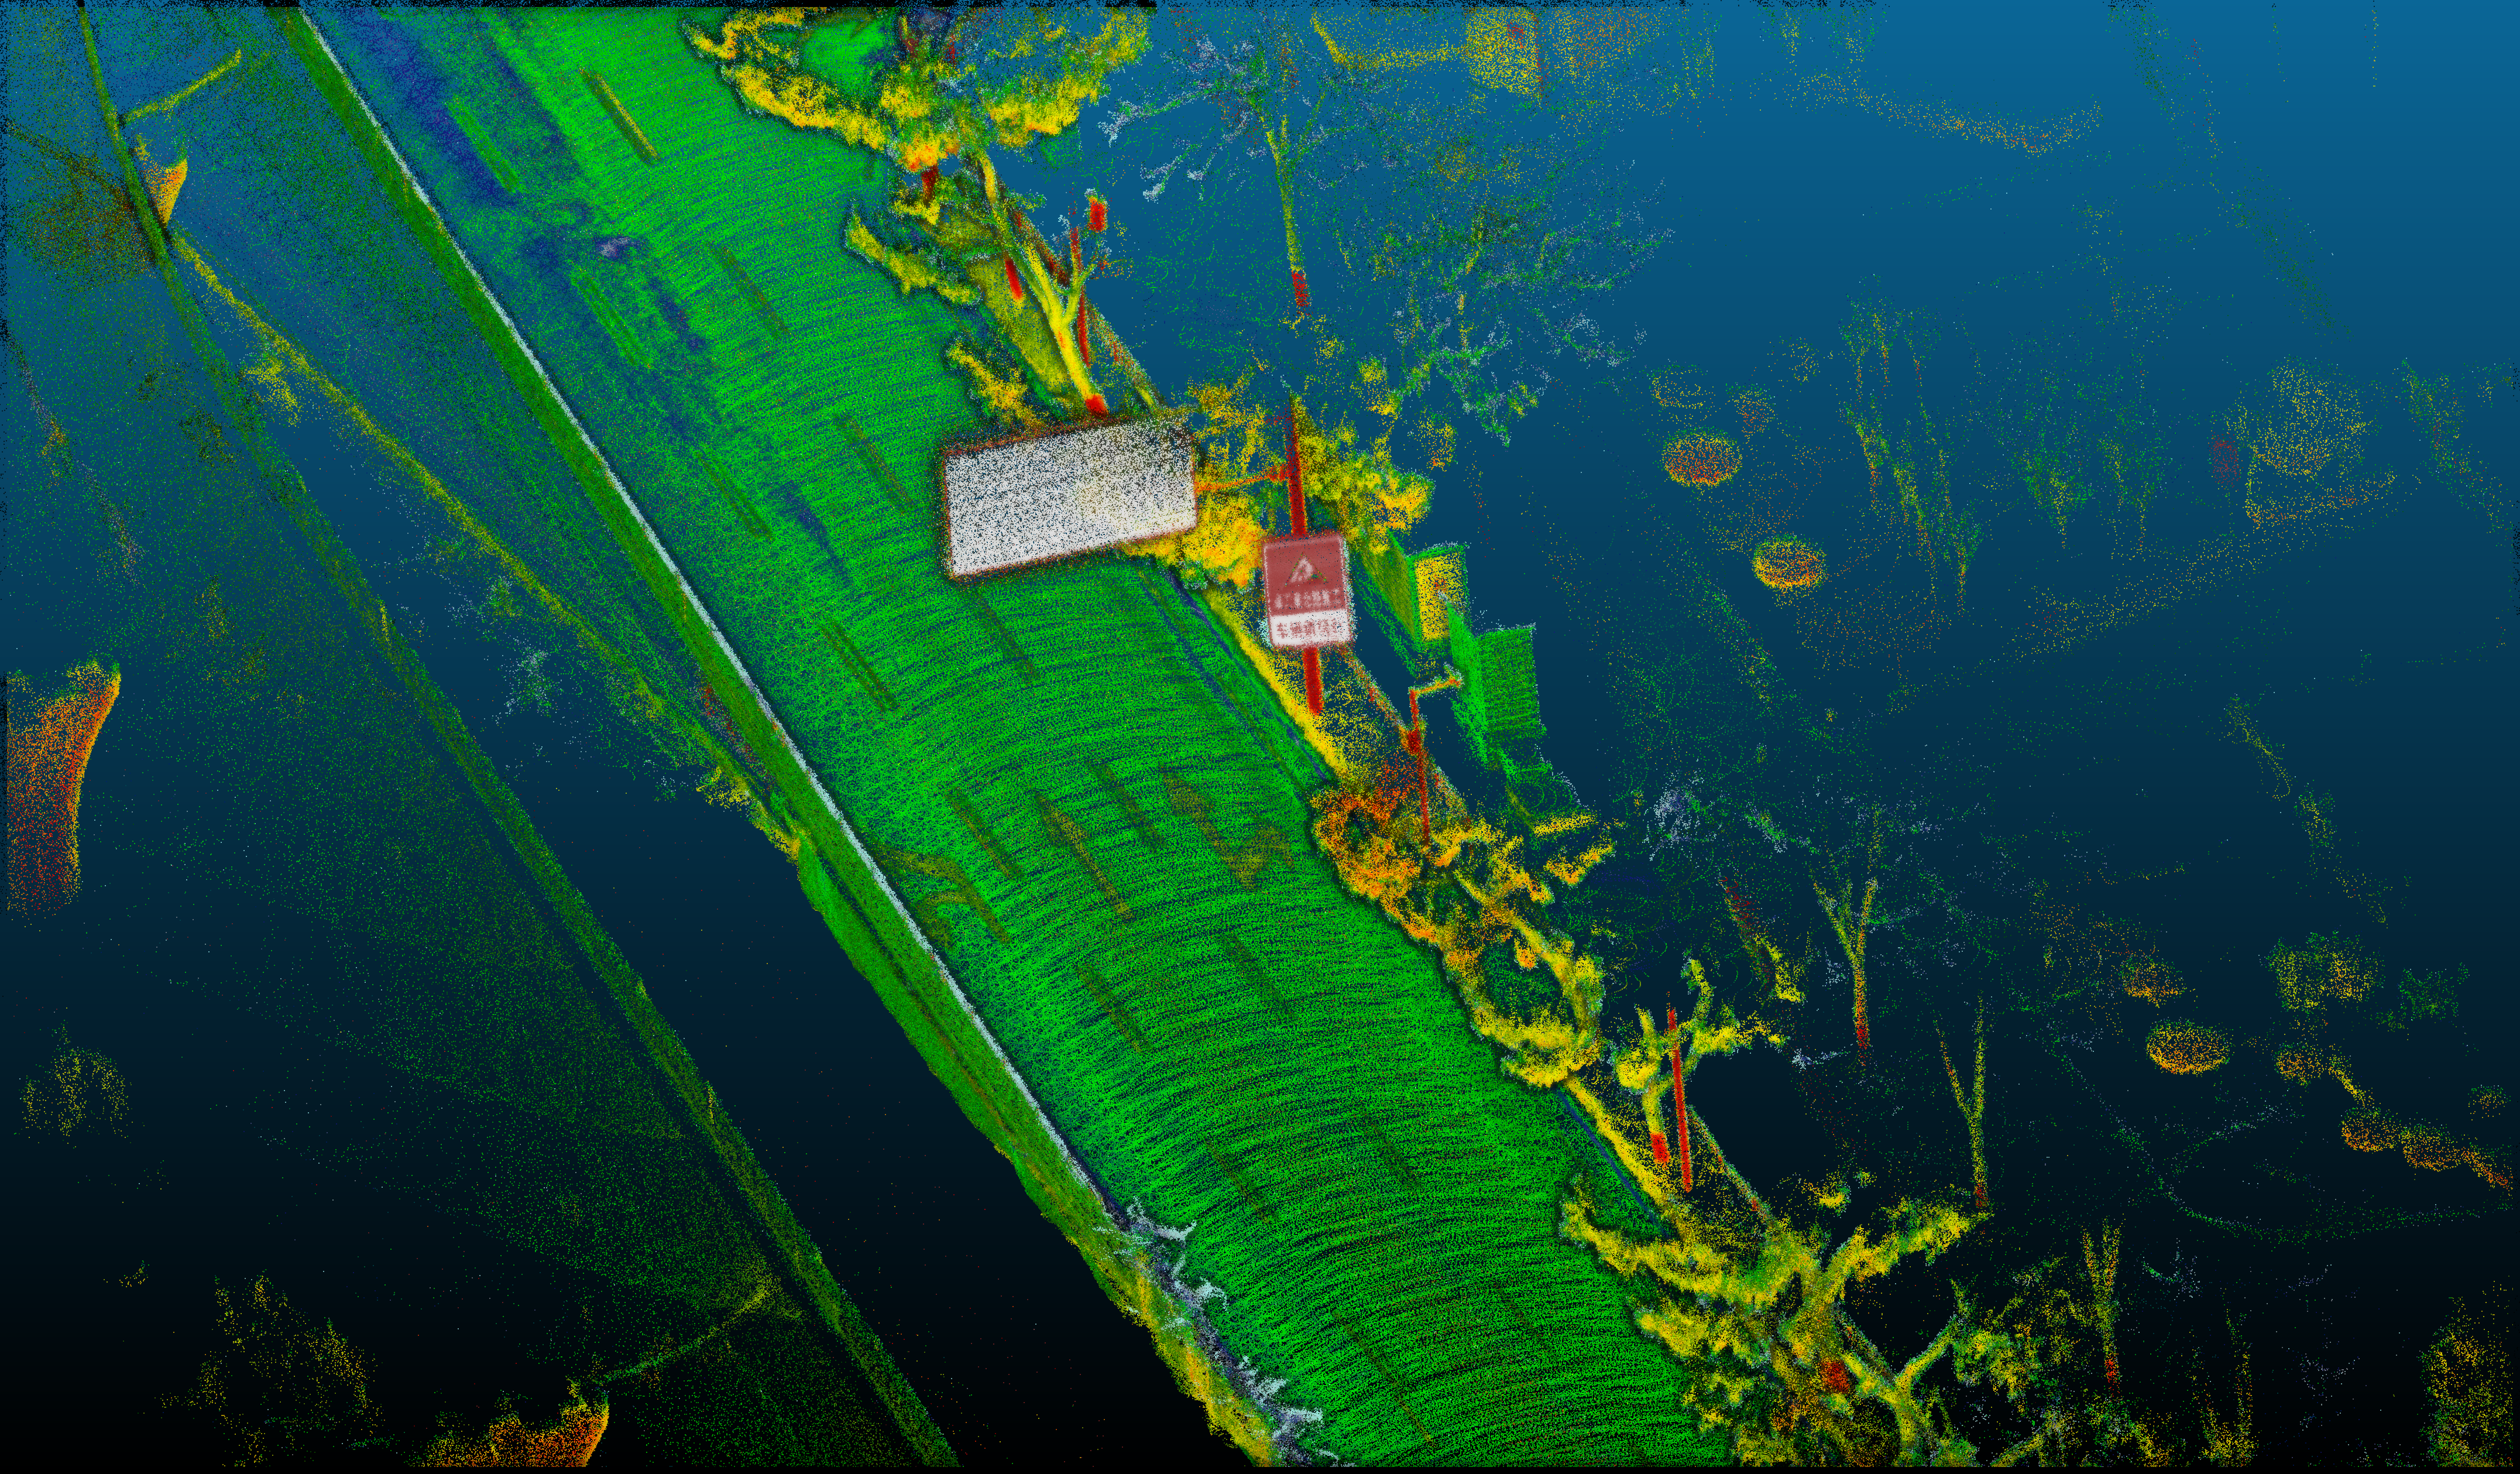
Изображение 10. Результат обнаружения после настройки
Видео 2. Картирование крупной сцены автомагистрали
После оптимизации отражательной способности китайские иероглифы на дорожном знаке и поверхности (изображение 10) стали чёткими, что помогает специалистам по высокоточным картам выбирать признаки и облегчает работу разметчиков карт.
Приведённые выше тесты показывают, что высокоточная аннотация отражательной способности LiDAR Livox даёт отличные результаты при обнаружении железнодорожных и дорожных признаков, таких как дорожная разметка и рельсы. Результат визуализации можно дополнительно улучшить с помощью специальных схем окраски, чтобы лучше помогать ручной проверке и семантической разметке при высокоточном картировании.
Исследовательская команда VaST Уханьского университета
Группа Versatile and Smart Transportation (VaST) Уханьского университета — исследовательская команда под руководством профессора Лоу Идуна и профессора Сун Вэйвэй, сосредоточенная на приложениях автономного движения для железнодорожного транспорта. Команда добилась заметных результатов в области высокоточного позиционирования и мониторинга окружающей среды для железнодорожного транспорта; некоторые их разработки уже масштабно применяются в вагонах, эксплуатируемых China Railway Shanghai Group.
Справочные материалы
[1] Wang, Y., Lou, Y., Song, W., & Tu, Z. (2022). A Tightly-Coupled Framework for Large-Scale Map Construction with Multiple Non-Repetitive Scanning LiDARs. IEEE Sensors Journal.